소프트웨어 다운로드
다운로드
다운로드
현재 사용 가능한 버전은 Release입니다. 아래의 다운로드 링크를 클릭하세요.
Beta 버전은 공개 테스트 빌드로, 자기 간섭이 심한 영역에서는 더 잘 작동하지만 아직 광범위하게 검증되지는 않았습니다.
안정화 버전 (Stable Release) - Rebocap V01 다운로드
베타 버전 (Beta Version) - Rebocap V02 Beta02 다운로드
-
버전 선택:
V01 - 자기장이 안정적인 환경에 적합하며, 춤을 출 때 권장합니다.
V02 Beta02 - 기본 설정은 6-트래커 세트에 최적화되어 있으며, 강한 간섭 소스를 적극적으로 식별하는 새로운 알고리즘을 사용하여 트램펄린 위에서도 방향을 유지합니다. -
시스템 드라이브가 아닌 다른 드라이브에 설치하는 것을 권장합니다 (C 드라이브에 설치하지 마세요).
지원되는 펌웨어 버전 및 작동 지침을 확인하세요.
이전 소프트웨어 버전으로 다시 전환할 때는 펌웨어도 그에 맞게 다운그레이드해야 합니다.
release_v01 - ◼️트래커 : V6 / V7 , 📡리시버 : V6 / V7
release_v02 beta02 - ◼️트래커 : V15 , 📡리시버 : V6 / V7
(미공개) release_v02 beta02.1 - ◼️트래커 : V16 , 📡리시버 : V6 / V7 / V8
펌웨어 작동 지침
- 로그 창을 열어 각 트래커의 실제 펌웨어 버전을 확인하세요
(로그 창은 소프트웨어의 "연결 & 전원 끄기(Connect & Power Off)" 아래에 있습니다).
-
트래커는 무선(📶)으로 업데이트됩니다 — USB 케이블이 필요하지 않습니다.
🚫 트래커와 리시버를 동시에 업데이트하지 마세요. -
업데이트가 실패하면 트래커를 다시 시작하고 업데이트를 다시 클릭해야 합니다.
🟩녹색 – 빠르게 깜박임: 트래커가 정상적으로 작동 중
🟩녹색 – 느리게 깜박임: 트래커가 리시버 신호를 기다리는 중
🟦파란색: 트래커가 펌웨어 데이터를 수신 중
🟨노란색: 업데이트 실패 (🔘 버튼을 수동으로 눌러 다시 시작한 후 업데이트를 다시 시도하세요)
⬜흰색: 업데이트 성공 (일반적으로 10초 후 자동 재시작; 그렇지 않으면 수동으로 다시 시작) -
📡리시버 업데이트가 완료되면 USB를 뽑았다가 다시 꽂고 소프트웨어를 🔄재시작하세요.
VR 모드에서 V01 버전을 사용하는 경우 다음 설정을 변경해야 합니다.
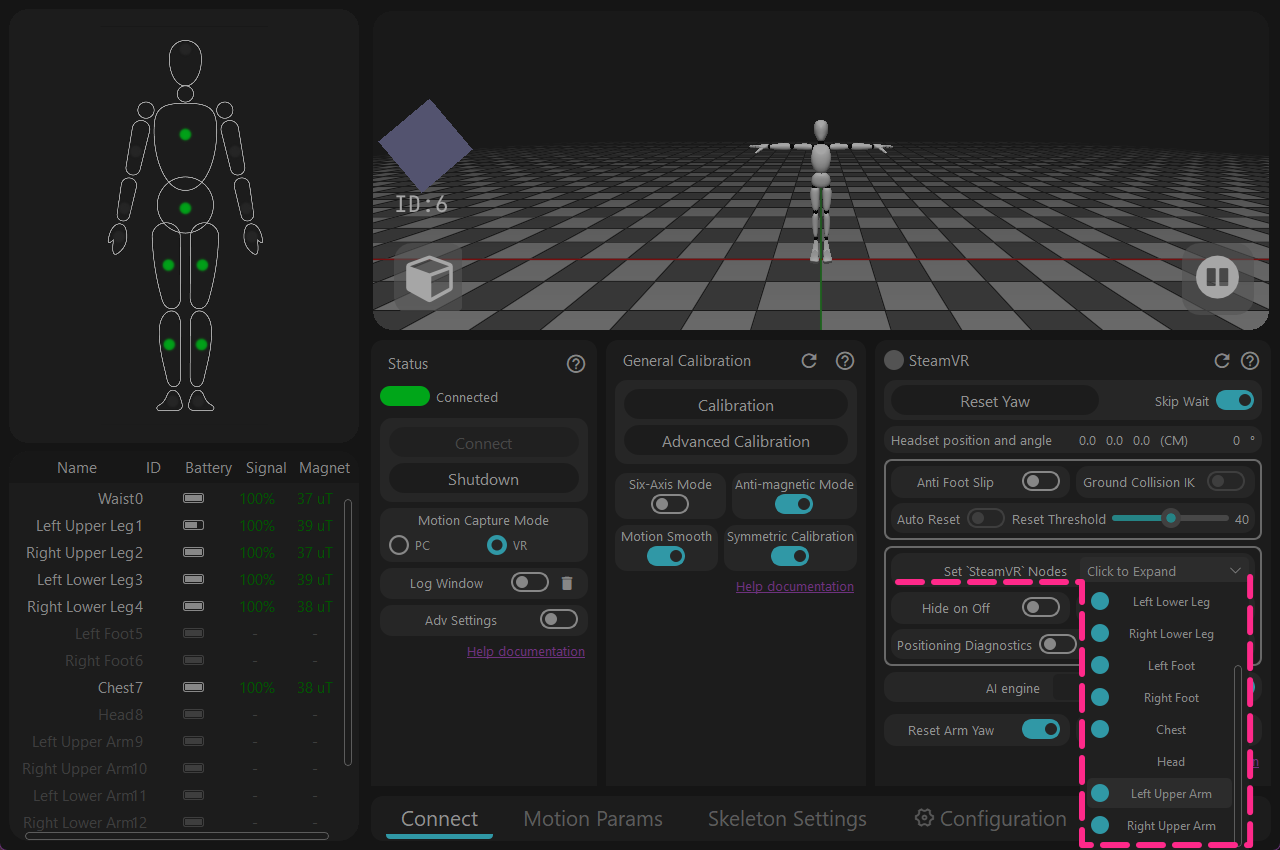
[Configure 'SteamVR' output nodes]를 열고 → [Left/Right Upper Arm] 끄기
세부 정보
이 기능이 자동으로 확인할 수 없는 것으로 확인되었습니다. 이 문제는 V02 Beta02 소프트웨어에서 수정되었습니다.
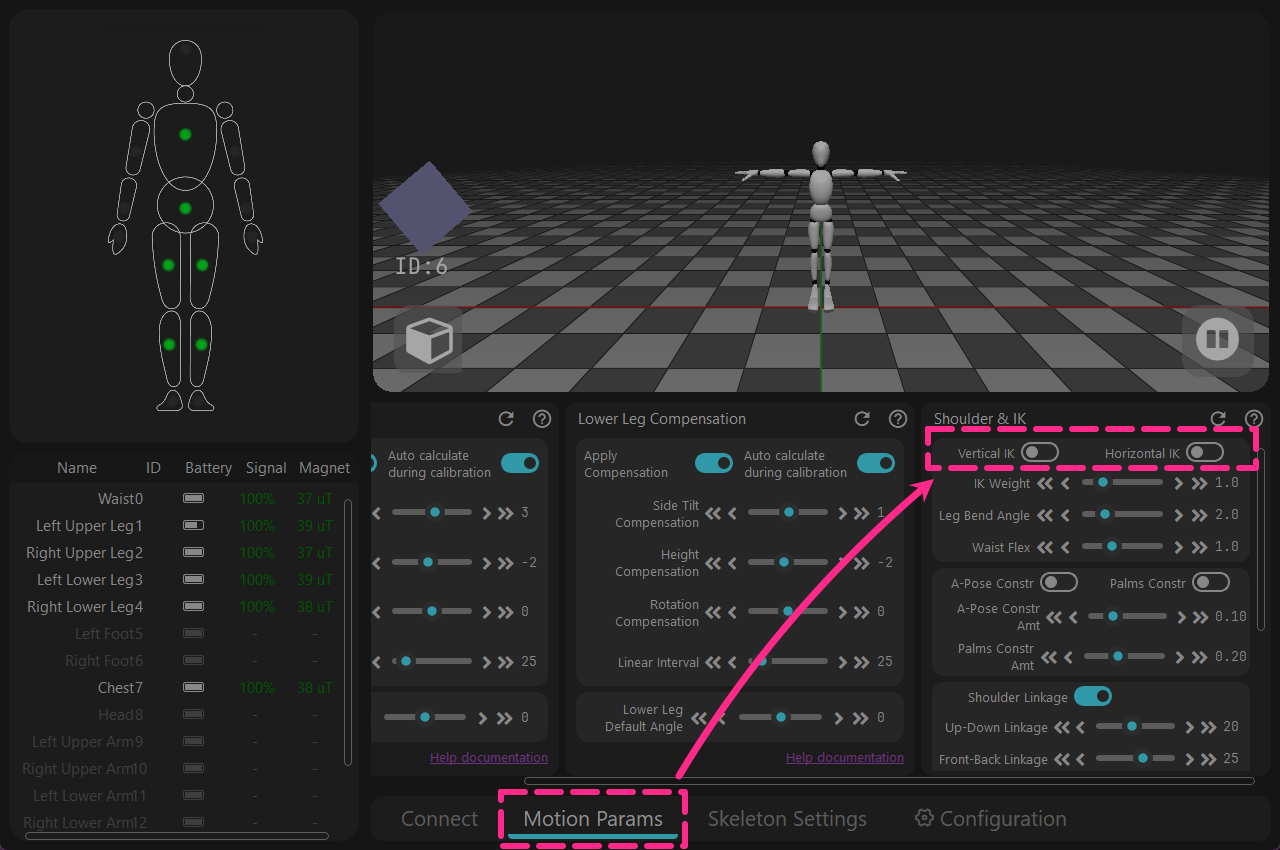
→ [Motion Parameters] → [Vertical IK & Horizontal IK] 끄기
세부 정보
예기치 않게 전역에서 활성 상태로 유지되는 문제가 있었습니다. 이 문제는 V02 Beta02 소프트웨어에서 수정되었습니다.
참고:
소프트웨어는 현재 Windows 10 이상만 지원합니다.
이 소프트웨어는 인터넷에 연결된 상태에서 사용해야 합니다. 오프라인으로 사용하고 싶다면 모바일 핫스팟으로 연결한 뒤 소프트웨어를 시작하고 30초 기다렸다가 네트워크 연결을 해제하세요.
([로그 창(Log window)]에 네트워크 인증이 성공했다고 표시되면 네트워크 연결을 해제할 수 있습니다)
소프트웨어 설치
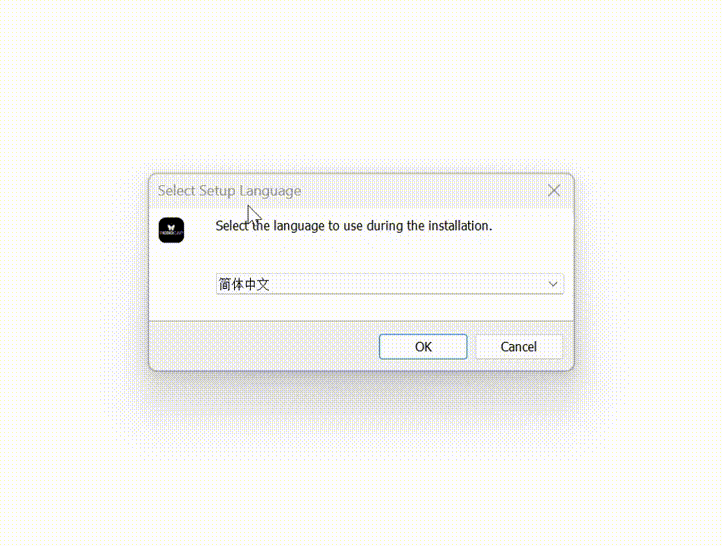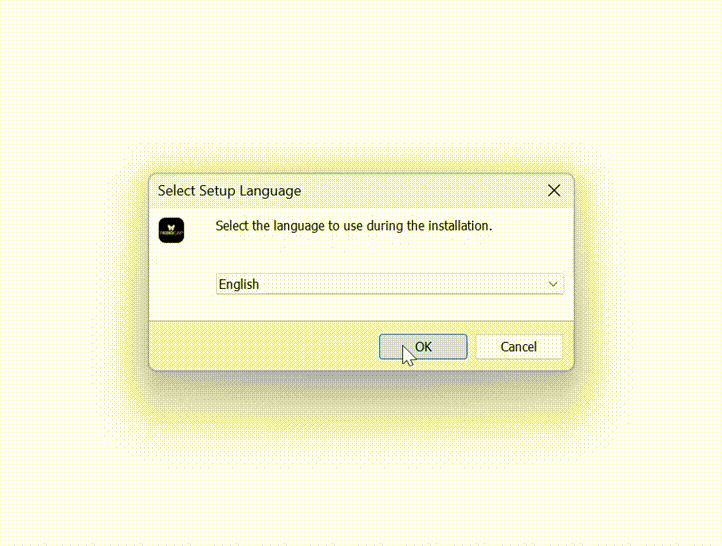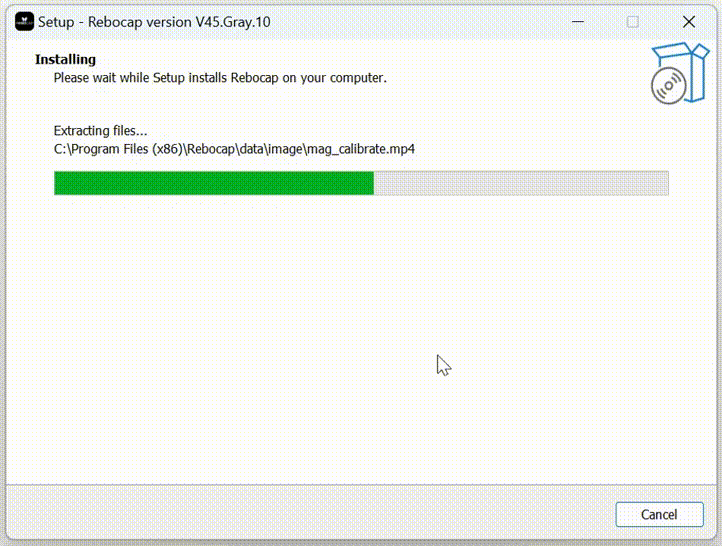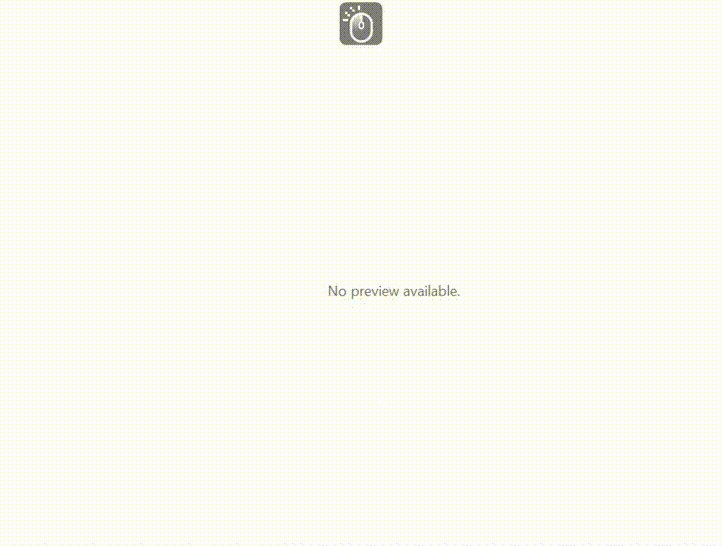
- rebocap_release_v01.exe를 두 번 클릭합니다. (현재 버전은 rebocap_release_v01.exe입니다)
- 아래 그림의 단계에 따라 설치합니다.
- Rebocap 소프트웨어를 엽니다.
- 시작 메뉴에서 열기
- 바탕 화면 바로가기를 통해 열기
소프트웨어 업데이트 노트
변경 로그
2026-02-04 업데이트: Rebocap Release V02 Beta02
- 펌웨어를 v15로 업데이트, 내자기장 및 6축 알고리즘 최적화, 내자기장 안정성 개선, 6축 안정성 향상
자기장 환경이 열악한 곳에서 지속적으로 춤을 추는 등 동적인 조건에서도 6축 모드에 가까운 성능을 발휘합니다. 새로운 펌웨어를 사용하면 자기장이 양호하기만 하다면 역동적인 춤도 지속적으로 보정될 수 있습니다(이전 펌웨어는 보정을 위해 간헐적인 정적 순간에 의존했습니다).
- 자동 종료 지연 기능 추가, 리시버 펌웨어 업그레이드 필요.
- 헤딩(heading) 보정 재작업 및 PC 헤딩 보정 기능 추가:
참고: PC 헤딩 보정을 수행할 때는 전신 A-pose를 사용합니다. 팔뚝을 올리고 손바닥을 앞으로 하는 것이 더 효과적입니다. 또는 S-Pose를 직접 수행하거나 앉은 상태에서 팔을 앞으로 곧게 뻗어도 됩니다.
- 소프트웨어가 예기치 않게 충돌(crash)하고 5분 내에 다시 열리는 경우 이전 보정 결과가 자동으로 적용되므로 다시 보정할 필요가 없습니다.
- 헤딩 보정 중에는 자기장이 재설정됩니다(상대적 자기장 1.0으로 직접 재설정). 즉, 침대에 누워 있는 경우 보정 순간의 자기장을 초기 기준으로 사용하여 보정합니다.
- 자기장 보정에 대한 제한 제거; 단순 자기장 보정(8자 그리기)이 이제 기본적으로 클릭 가능해집니다.
기본적으로 보정은 한 번에 8개의 센서로 제한됩니다. data 디렉터리에
data/__no_limit_max_nodes__파일을 추가하면 이 제한이 제거됩니다. - 누운 후 발을 움직이면 캐릭터의 골격이 갈라질 수 있는 버그 수정.
기타 업데이트:
- 소프트웨어 제목 표시줄에 이제 버전 번호가 표시됩니다.
- 전원이 꺼진 센서를 자동 숨김하는 기능이 적용되지 않던 버그 수정.
- 발 미끄럼 방지(anti-slip) 모드가 비활성화되면 발이 지면 아래로 내려갈 수 있으며 IK가 제거되었습니다.
- 리시버를 뽑은 후 아바타 자세가 멈추는 버그 해결.
- 골격 설정에 VR 측면 오프셋 추가(HMD 마운트 지점이 이마 중앙에 있지 않고 측면으로 약간 치우친 모델의 경우 필요에 따라 조정 가능).
2025-12-03 업데이트: Rebocap Release V01
VR 부문:
- 제자리 걷기 기능 추가: 제자리에서 발을 구를 때 조이스틱이 안정적이고 천천히 앞으로 이동하도록 시뮬레이션합니다. 자세한 내용은 도움말 문서를 참조하세요(고급 기능).
- VR 가상 지면 높이 조정 추가, 범위 -100 cm ~ 100 cm (고급 기능).
- 컨트롤러 교체 기능 추가: 이 기능을 활성화하면 손 트래커가 컨트롤러의 위치와 방향을 대체합니다. 자세한 내용은 도움말 문서를 참조하세요(고급 기능).
- SteamVR 플러그인을 업그레이드하고 트래커가 컨트롤러로 인식되는 문제 수정 시도.
- VR 모드에서 골격을 임포트할 때 아바타의 발과 몸 전체가 가라앉는 잘못된 발 로케이터 문제 수정(주로 IK 계산에 영향).
- 헤딩 리셋(heading reset) 후 자동 중앙 정렬(Auto Re-center) 기능이 능동적으로 트리거됩니다.
- 전원이 꺼진 노드를 자동 숨기는 스위치 추가; 이 기능을 활성화하면 전원이 꺼진 노드가 자동으로 숨겨집니다.
- VR 가슴/허리가 HMD를 따라가는 기능 복원.
PC 부문:
- 모션 보정 알고리즘 업데이트: T-pose 팔 자세 요구 사항 완화, 일부 사용자의 비대칭 팔 문제 해결.
- 팔 IK 추가. 깍지 낀 손 IK(Clasped-Hands IK)는 손을 모을 때 팔이 교차되는 것을 최소화하고, A-Pose IK는 아바타의 어깨가 너무 좁고 팔이 수직일 때 심각하게 클리핑되는 현상을 해결합니다.
- MMD 모션 내보내기 및 PMX 모델 임포트 추가. 단, VMD 모션에는 IK가 포함되어 있지 않으므로 IK 제약 조건을 수동으로 제거해야 합니다.
- 애니메이션 프레임 속도 점프가 999로 제한되던 버그 수정.
일반:
- UI 업데이트: 기능별로 재구성하고 일부 용어 번역을 개선하며 기능 설명을 보다 사용자 친화적으로 수정.
- 고급 설정(Advanced Settings) 토글 및 설정 내보내기/가져오기, 기본값 복원(Restore Defaults) 기능 추가.
- 정지 상태 감지 실패로 인해 보정을 진행할 수 없던 문제 제거.
- 자동 연결 기능 추가; 더 이상 수동으로 연결 버튼을 클릭할 필요가 없습니다.
- 높은 CPU 로드 및 패킷 손실 문제(특히 AMD CPU의 경우)를 해결하기 위한 리시버 펌웨어 업그레이드 추가.
- 전반적인 안정성 향상을 위해 트래커를 v07 펌웨어로 업그레이드.
- 6축 모드를 위한 특정 노드를 선택할 수 있는 기능 추가 (고급 기능).
- 보정 후 일부 자이로스코프가 0으로 돌아가지 않던 버그 수정.
기타:
- 배경에서 오래 대기하는 것을 방지하기 위해 시작 스플래시 화면(splash screen) 추가.
- 3D 창 안정성 향상.
- 인증 서버를 3개(중국, 홍콩, 미국)로 늘림; 어느 하나의 서버라도 통과하면 인증 성공.
- 보정 중에 데이터가 전송되지 않는 것처럼 보이는 가끔 발생하는 버그 수정(실제로는 성공적으로 전송되었음).
- 기본 골격을 커뮤니티 권장 기본 골격으로 변경하고 기타 기본 매개변수 수정.
- 6축 스위치를 켜거나 끌 때 재보정 프롬프트 추가.
- 6축 측면 기울기 보상 문제 수정.
TODO (순서 무관, 여기서는 주요 업데이트 사항만 나열)
- IK 성능 최적화
- 소프트웨어 안정성 개선
- VR 3포인트 모드 지원
- PC 전신 6포인트 모드 지원
- 다른 언어로 된 문서 추가 (문서가 안정화되면 추가될 예정)
과거 버전
참고: preview05 이전 버전은 2025-11-29 이후에 출시된 새로운 하드웨어를 지원하지 않습니다. 새로운 하드웨어의 경우 최신 Release 버전 또는 Beta 버전을 다운로드하십시오.