Загрузка ПО
Загрузка
Загрузка
В настоящее время доступна версия Release. Нажмите на ссылку для загрузки ниже.
Версия Beta - это публичная тестовая сборка, которая лучше работает в областях со значительными магнитными помехами, но еще не была всесторонне проверена.
Стабильный выпуск - Скачать Rebocap V01
Бета-версия - Скачать Rebocap V02 Beta02
-
Выбор версии:
V01 - Подходит для сред со стабильными магнитными полями, рекомендуется для танцев.
V02 Beta02 - Настройки по умолчанию оптимизированы для набора из 6 трекеров, используется новый алгоритм для активного выявления сильных источников помех, сохраняя ориентацию даже на батутах. -
Рекомендуется устанавливать не на системный диск (не устанавливайте на диск C).
Проверьте поддерживаемые версии прошивки и инструкции по эксплуатации.
При возврате к более старой версии программного обеспечения прошивку необходимо соответствующим образом понизить.
release_v01 - ◼️трекер : V6 / V7 , 📡приемник : V6 / V7
release_v02 beta02 - ◼️трекер : V15 , 📡приемник : V6 / V7
(Не опубликовано) release_v02 beta02.1 - ◼️трекер : V16 , 📡приемник : V6 / V7 / V8
Инструкции по эксплуатации прошивки
- Откройте окно журнала, чтобы увидеть фактическую версию прошивки каждого трекера
(окно журнала находится в разделе «Подключение и отключение питания» в программном обеспечении).
-
Трекеры обновляются по беспроводной сети 📶 — USB-кабель не нужен.
🚫 Не обновляйте трекер и приемник одновременно. -
Если обновление не удалось, необходимо перезагрузить трекер и снова нажать «Обновить».
🟩Зеленый – быстро мигает: Трекер работает нормально
🟩Зеленый – медленно мигает: Трекер ожидает сигнал приемника
🟦Синий: Трекер получает данные прошивки
🟨Желтый: Обновление не удалось (вручную нажмите кнопку 🔘 для перезагрузки, затем повторите попытку обновления)
⬜Белый: Обновление успешно завершено (обычно автоматически перезагружается через 10 секунд; если нет, перезагрузите вручную) -
Когда обновление 📡приемника завершится, отключите и снова подключите USB-кабель, а затем 🔄перезапустите программное обеспечение.
При использовании версии V01 в режиме VR необходимо изменить следующие настройки.
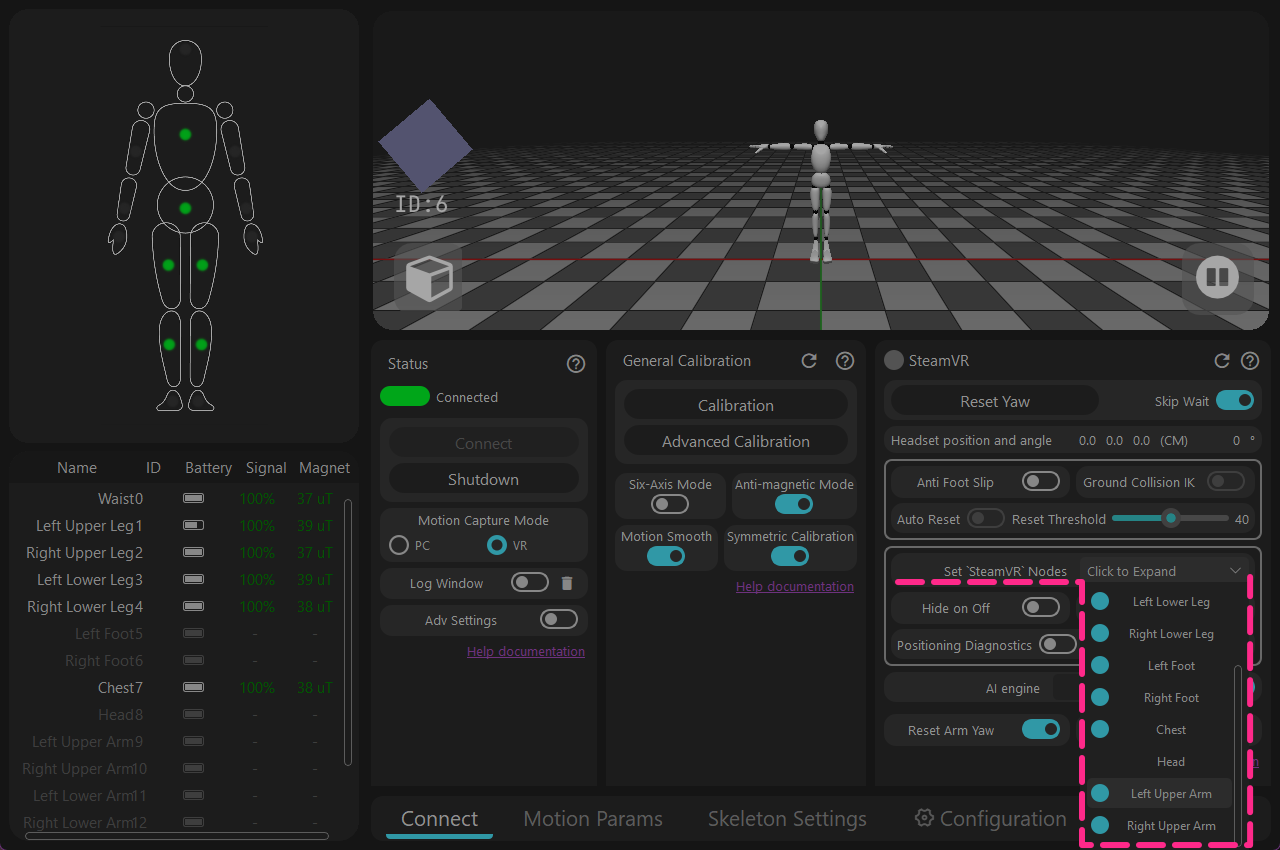
Откройте [Настройка узлов вывода 'SteamVR'] → Отключите [Левое/Правое плечо]
Подробности
но было обнаружено, что эта функция не может выполнять проверку автоматически. Это было исправлено в программном обеспечении V02 Beta02.
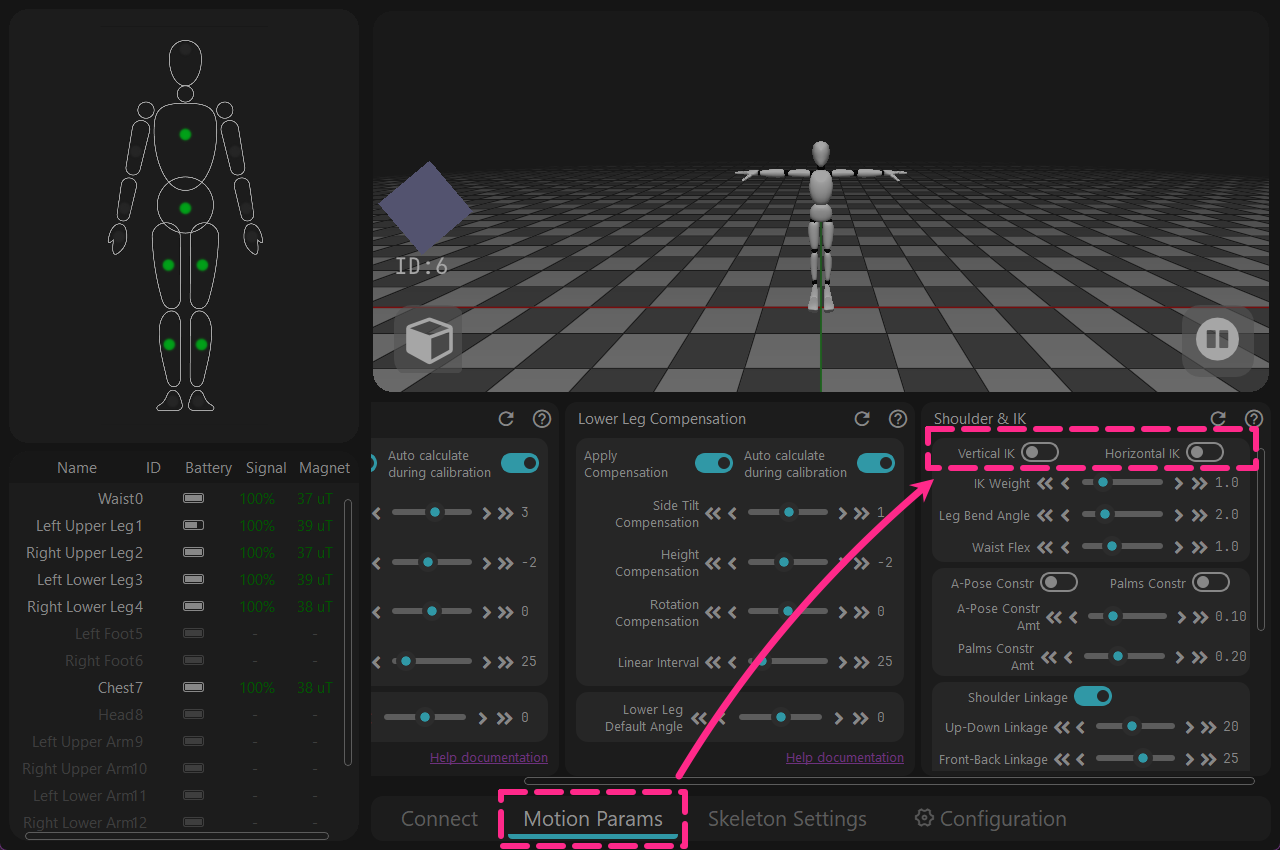
→ [Параметры движения] → Отключите [Вертикальная IK и Горизонтальная IK]
Подробности
но она неожиданно оставалась активной глобально. Это было исправлено в программном обеспечении V02 Beta02.
Примечания:
В настоящее время программное обеспечение поддерживает только Windows 10 и выше.
Программное обеспечение необходимо использовать при подключении к Интернету. Если вы хотите использовать его в автономном режиме, подключитесь через мобильную точку доступа, запустите программное обеспечение, подождите 30 секунд, а затем отключите сеть.
(Как только в [Окне журнала] появится сообщение о том, что проверка сети прошла успешно, вы можете отключить сеть)
Установка программного обеспечения
- Дважды щелкните rebocap_release_v01.exe (текущая версия - rebocap_release_v01.exe)
- Установите, следуя шагам, показанным на рисунке ниже
- Откройте программное обеспечение Rebocap
- Откройте из меню «Пуск»
- Откройте с помощью ярлыка на рабочем столе
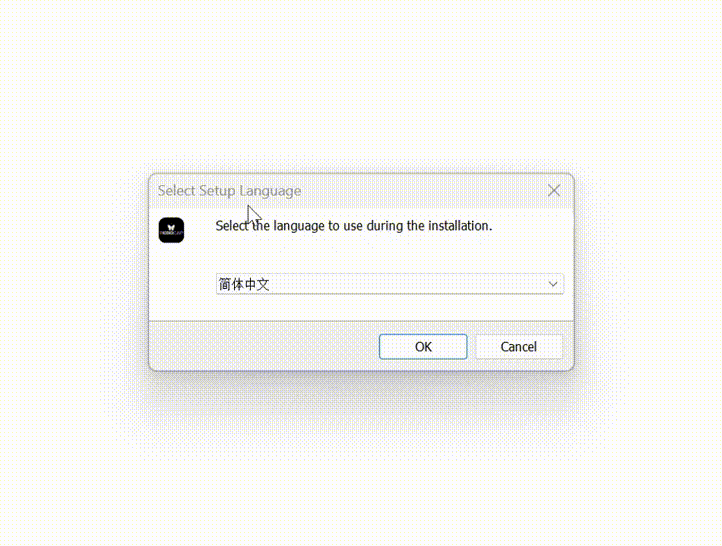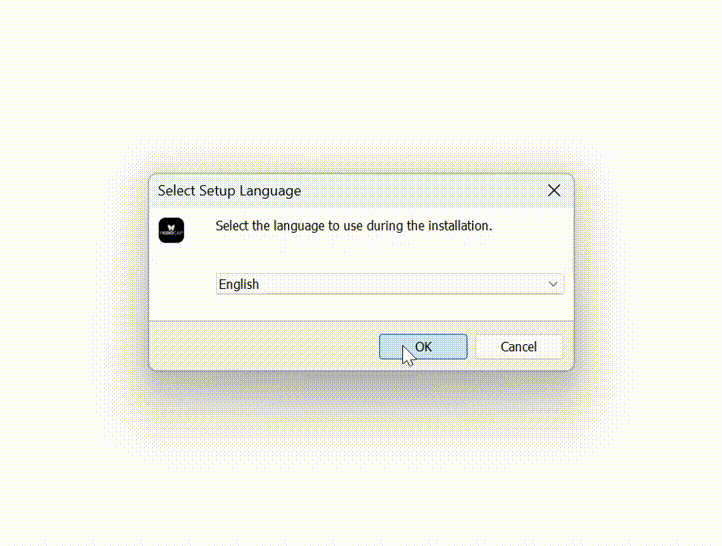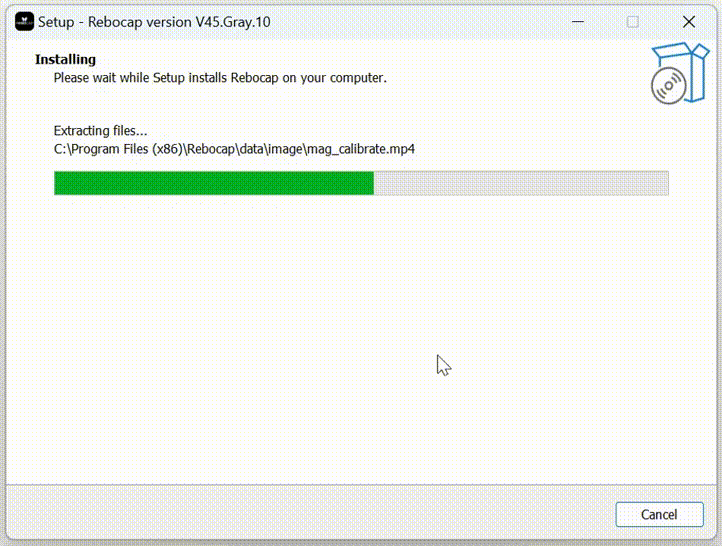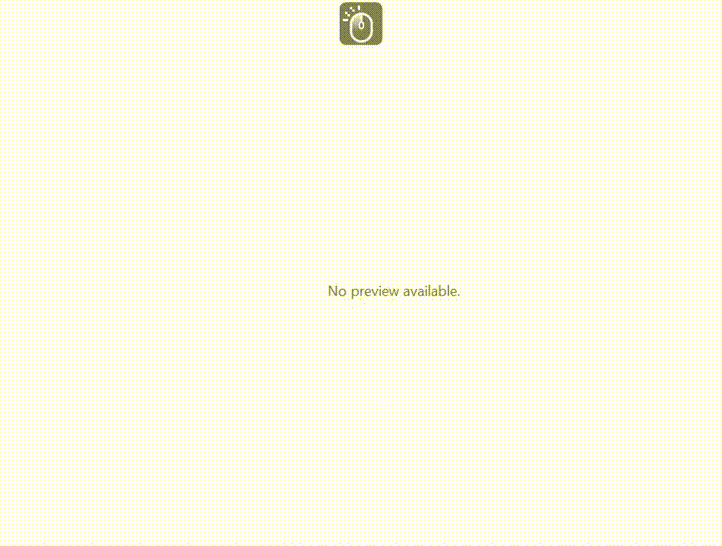
Примечания к обновлению программного обеспечения
Список изменений
Обновление от 04.02.2026: Rebocap Release V02 Beta02
- Прошивка обновлена до v15, оптимизированы антимагнитные алгоритмы и алгоритмы с 6 осями, улучшена антимагнитная стабильность, улучшена стабильность с 6 осями
В динамических условиях, например, при непрерывном танце в условиях слабого магнитного поля, производительность по-прежнему близка к режиму с 6 осями. С новой прошивкой, если магнитное поле хорошее, динамический танец может непрерывно корректироваться (предыдущая прошивка полагалась на прерывистые статические моменты для коррекции)
- Добавлена функция отложенного автоматического выключения, требуется обновление прошивки приемника.
- Переработана калибровка курса и добавлена функция калибровки курса на ПК:
Примечание: При выполнении калибровки курса на ПК используйте A-позу для всего тела; поднятие предплечий и ладоней вперед работает лучше. В качестве альтернативы вы можете просто принять S-позу или сесть и вытянуть руки прямо вперед - это также сработает)
- Если программное обеспечение неожиданно закрывается и открывается снова в течение 5 минут, предыдущие результаты калибровки будут применены автоматически; нет необходимости в повторной калибровке
- Во время калибровки курса магнитное поле будет сброшено (прямой сброс на относительное поле 1.0). Другими словами, если вы лежите в постели, оно будет использовать магнитное поле в момент калибровки в качестве начальной точки отсчета для коррекции.
- Снято ограничение на калибровку магнитного поля; простая магнитная калибровка (рисование восьмерки) теперь доступна по умолчанию
По умолчанию калибровка ограничена 8 датчиками одновременно. Если вы добавите файл:
data/__no_limit_max_nodes__в каталог данных, ограничение будет снято - Исправлена ошибка, из-за которой движение ступней после положения лежа могло привести к разделению скелета персонажа.
Другие обновления:
- В строке заголовка программного обеспечения теперь отображается номер версии
- Исправлена ошибка, из-за которой функция автоматического скрытия выключенных датчиков не работала
- При отключенном режиме защиты от скольжения ступней ноги могут уходить под землю, и была удалена IK
- Устранена ошибка, из-за которой поза аватара зависала после отключения приемника
- Добавлено боковое смещение VR в настройках скелета (для моделей, у которых точка крепления шлема находится не по центру лба, а немного сбоку, вы можете выполнить необходимую настройку)
Обновление от 03.12.2025: Rebocap Release V01
Раздел VR:
- Добавлена функция ходьбы на месте: при шагании на месте джойстик имитирует устойчивое и медленное движение вперед, подробности см. в документе Справки (Расширенная функция)
- Добавлена регулировка высоты виртуальной земли VR, диапазон от -100 см до 100 см (Расширенная функция)
- Добавлена функция замены контроллера: при включении трекеры для рук заменяют положение и ориентацию контроллера, подробности см. в документе Справки (Расширенная функция)
- Обновлен плагин SteamVR и сделана попытка исправить проблему, из-за которой трекеры распознавались как контроллеры
- Исправлен неправильный локатор ступней при импорте скелета в режиме VR (в основном влияющий на расчет IK), что приводило к проседанию ступней аватара и всего тела.
- После сброса курса будет проактивно запускаться функция автоматического центрирования
- Добавлен переключатель для автоматического скрытия выключенных узлов; при включении выключенные узлы будут скрываться автоматически
- Восстановлена функция следования груди/талии VR за шлемом
Раздел ПК:
- Обновлен алгоритм калибровки движения: смягчены требования к положению рук при T-позе, что решает проблемы с асимметрией рук у некоторых пользователей
- Добавлена IK для рук. IK со сцепленными руками минимизирует скрещивание рук, когда руки вместе, а IK для A-позы решает проблему серьезного отсечения, когда плечи аватара слишком узкие, а руки расположены вертикально.
- Добавлен экспорт движения MMD и импорт модели PMX. Обратите внимание, что движения VMD не содержат IK; вам необходимо удалить ограничения IK вручную.
- Исправлена ошибка, из-за которой скачок частоты кадров анимации был ограничен 999
Общее:
- Обновлен интерфейс: реорганизован по функциям, улучшен перевод некоторых терминов, а описания функций стали более удобными для пользователя
- Добавлен переключатель дополнительных настроек, а также функции экспорта/импорта настроек и восстановления значений по умолчанию
- Устранена проблема, из-за которой калибровка не могла быть продолжена из-за неудачного обнаружения неподвижности
- Добавлена функция автоматического подключения; больше нет необходимости нажимать кнопку подключения вручную
- Добавлено обновление прошивки приемника для решения проблем с высокой загрузкой процессора и потерей пакетов (особенно на процессорах AMD)
- Трекеры обновлены до прошивки v07 для повышения общей стабильности
- Добавлена возможность выбора конкретных узлов для режима с 6 осями (Расширенная функция)
- Исправлена ошибка, из-за которой некоторые гироскопы не возвращались к нулю после калибровки
Другое:
- Добавлен экран-заставка при запуске, чтобы избежать долгих периодов ожидания в фоновом режиме
- Улучшена стабильность 3D-окна
- Количество серверов аутентификации увеличено до трех (Китай, Гонконг и США); аутентификация проходит успешно, если ее подтверждает хотя бы один сервер
- Исправлена периодически возникающая ошибка, из-за которой данные казались не отправленными во время калибровки (на самом деле они были успешно отправлены)
- Скелет по умолчанию заменен на скелет, рекомендованный сообществом, и изменены другие параметры по умолчанию
- Добавлен запрос на повторную калибровку при включении или выключении переключателя с шестью осями
- Исправлена проблема компенсации бокового наклона с шестью осями
TODO (в произвольном порядке, здесь перечислены только основные пункты обновления)
- Оптимизация производительности IK
- Улучшение стабильности программного обеспечения
- Поддержка VR режима с 3 точками
- Поддержка режима ПК с 6 точками (все тело)
- Добавление документации на других языках (будет добавлено после стабилизации документации)
Исторические версии
Примечание: Версии до preview05 не поддерживают новое оборудование, выпущенное после 29.11.2025. Для нового оборудования, пожалуйста, скачайте последнюю версию Release или Beta-версию.