Руководство по подключению
- Включите трекер, который вы хотите подключить
Поддерживаемые режимы комбинации трекеров можно найти в предыдущей главе
- Вставьте приемник в USB-порт компьютера
- Откройте программное обеспечение Rebocap и нажмите подключиться
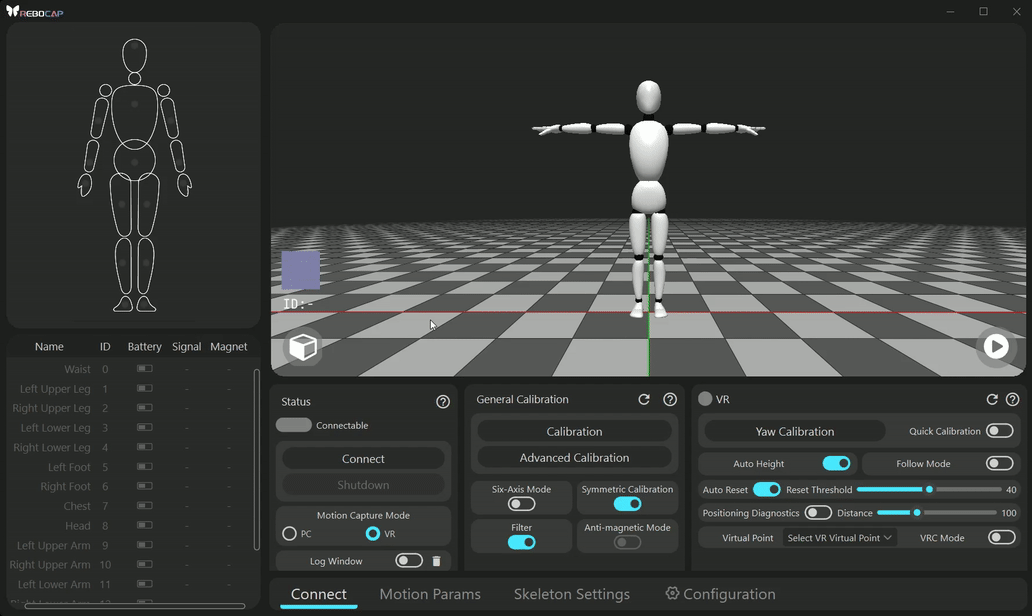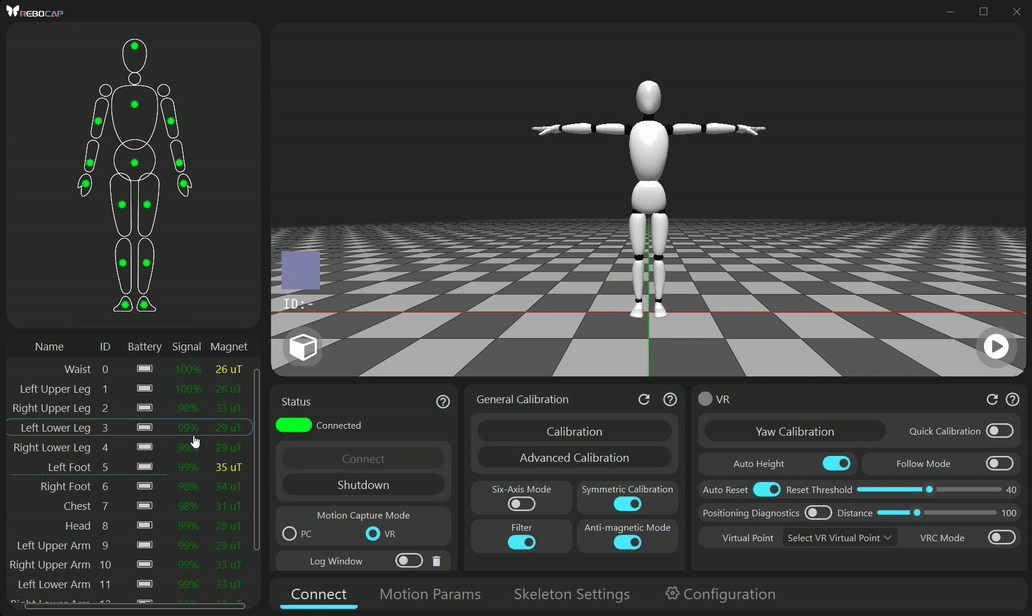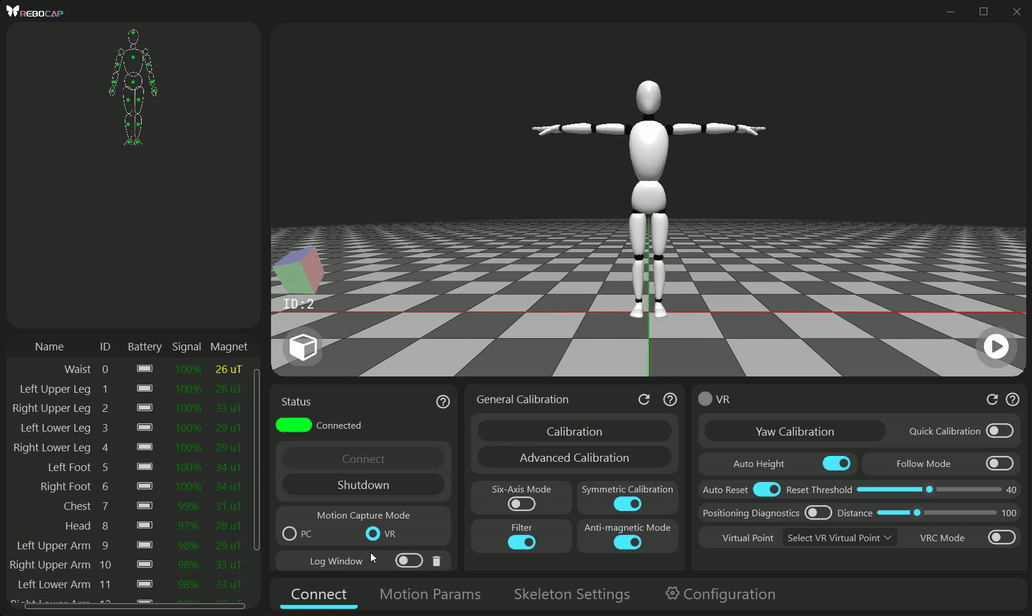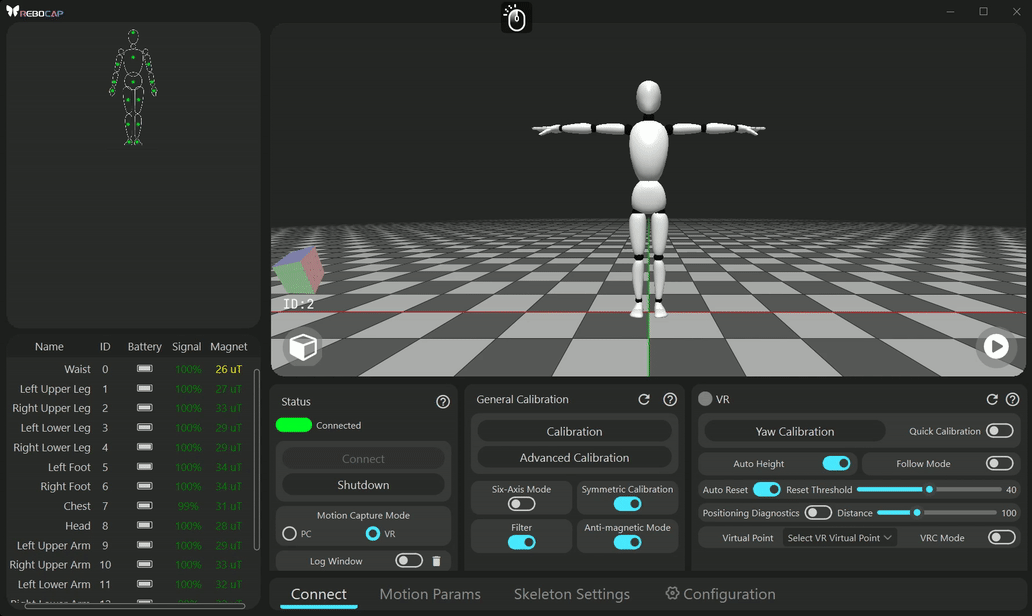
Причины сбоя подключения и решения
Нажмите здесь, чтобы развернуть и просмотреть конкретные причины сбоя подключения или сбоя передачи данных
- Может быть проблема с USB-портом, например, USB-порты компьютеров некоторых пользователей накапливают пыль, что может привести к нестабильному соединению.
Попробуйте сменить USB-порт или отсоединить и снова подсоединить его
- Клиент
Rebocapможет уже быть запущен, из-за чего порт занят, или другая программа может использовать порт
Симптом заключается в том, что кнопка
Подключить(Connect) кликабельна, но подключение не удается. На этом этапе убедитесь, что другие клиентыRebocapполностью закрыты, и рекомендуется отключить и снова подключить приемник. Также проверьте диспетчер задач на наличие других процессовRebocapи принудительно завершите их, если они найдены.
- Убедитесь, что последовательный порт (serial port) работает должным образом и что не установлено другое программное обеспечение виртуального последовательного порта. Некоторые пользователи могут столкнуться со сбоем драйвера после установки устройств виртуального последовательного порта.
Например, если установлен драйвер
com0com, его необходимо удалить, а затем отключить и снова подключить приемник.
-
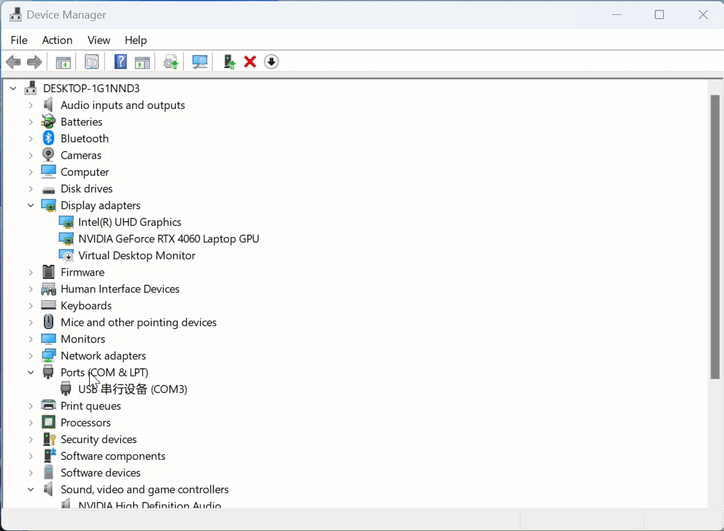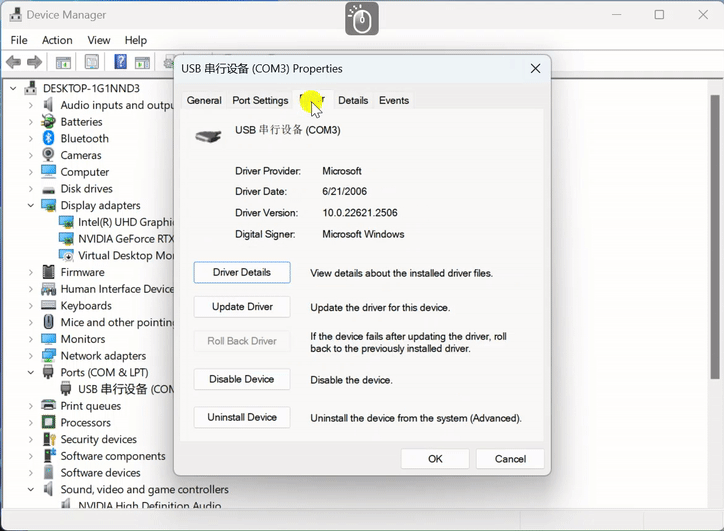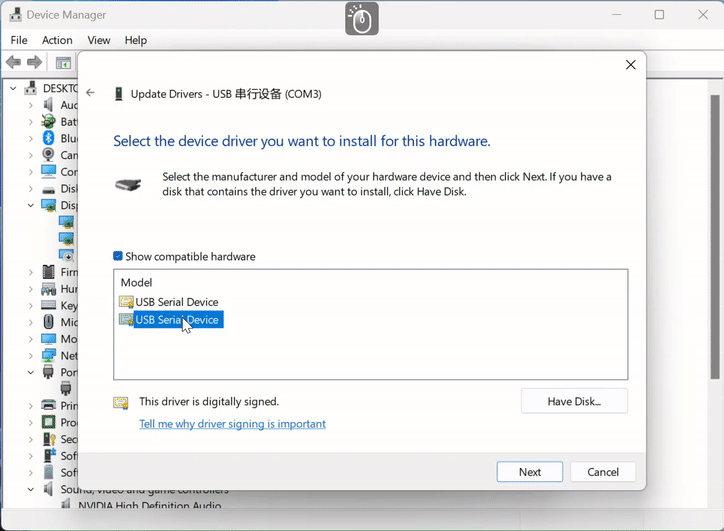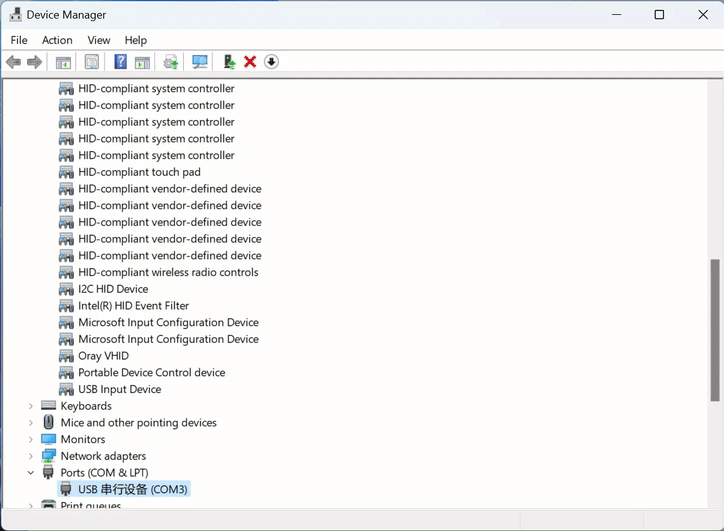
Убедитесь, что драйвер не был заменен. Вы можете выполнить шаги, показанные на изображении ниже, чтобы откатить драйвер последовательного порта приемника. Если он все еще не может подключиться, отключите приемник и вставьте его снова.
Если калибровку невозможно выполнить после подключения, и цвет RGB-подсветки не может быть изменен, вы также можете попробовать откатить драйвер.
Слабый или нестабильный сигнал после подключения
- Если вы используете настольный компьютер, не помещайте приемник за системный блок.
- Постарайтесь поддерживать открытую зону более 5 см рядом с приемником, например, не вставляйте USB-накопитель рядом с приемником. По возможности использование удлинительного кабеля может помочь улучшить сигнал.
Калибровка (Calibration)
Пожалуйста, обратитесь к изображению ниже для инструкций по ношению. Конкретное положение ношения варьируется от человека к человеку. Для принципов и подробностей, пожалуйста, обратитесь к предыдущей главе.
Если результаты теста неудовлетворительны, могут быть следующие причины:
- Проблемы с магнитным полем; пожалуйста, обратитесь сюда для конкретных решений.
- Гироскопу может потребоваться калибровка; пожалуйста, обратитесь сюда.
- Проблемы с ношением и натяжением; пожалуйста, внимательно прочтите и обратитесь сюда.
Калибровка (Calibration) позы (Pose Calibration)
Нажмите кнопку "Калибровка (Calibration) позы" (Pose Calibration) в интерфейсе программы. Справка по калибровке позы показана на изображении ниже, и в программе есть соответствующие графические подсказки. Обязательно ознакомьтесь со всеми ключевыми моментами и спецификациями действий.
-
Ключевые моменты калибровки
- После нажатия "Калибровка (Calibration) позы" немедленно примите А-позу (A-Pose) и оставайтесь неподвижными.
Система начнет обнаруживать, неподвижен ли человек, через 2 секунды после нажатия. Будьте осторожны, чтобы контролировать амплитуду раскачивания вперед и назад, минимизируя движения, насколько это возможно, для завершения инициализации каждого датчика. Продолжительность обнаружения составляет 10 секунд; как только она обнаружит, что вы были неподвижны в течение последних 2 секунд, она немедленно перейдет в программу калибровки.
- В течение периода быстрого звукового сигнала для каждого действия система будет записывать соответствующие данные о позе.
Обязательно оставайтесь неподвижными в течение периода быстрого звукового сигнала. Рекомендуется менять действия через 1 секунду после окончания быстрого звукового сигнала.
- После смены действий, пожалуйста, оставайтесь неподвижными и подождите звука быстрого сигнала. Рекомендуется завершить процесс переключения в течение 2 секунд.
- В процессе смены действий не двигайте ступнями.
Обе ступни должны оставаться строго неподвижными во время калибровки, без каких-либо движений.
- После нажатия "Калибровка (Calibration) позы" немедленно примите А-позу (A-Pose) и оставайтесь неподвижными.
-
Спецификации действий
-
А-поза (A-Pose)
Обе ноги должны быть вертикальными и как можно более параллельными, с расстоянием около кулака между ступнями. Обе руки должны быть опущены прямо вниз, не согнуты, ладони обращены к себе, спина прямая, взгляд направлен прямо вперед.
Если вы чувствуете, что ступни сведены вместе после калибровки, а ступни виртуального персонажа скрещены, то уменьшите расстояние между ступнями во время калибровки.
Если вы чувствуете, что ступни сведены вместе после калибровки, а расстояние между ступнями виртуального персонажа слишком велико, то увеличьте расстояние между ступнями во время калибровки.
-
Т-поза (T-Pose)
Обе ноги должны оставаться в том же положении, что и в А-позе, а обе руки должны быть вытянуты наружу, на одной линии с плечами, обе руки должны быть на прямой линии, ладони обращены вниз.
-
S-поза (S-Pose)
Обе ноги должны быть слегка согнуты вперед под углом около 30 градусов, без чрезмерного сгибания. Обе руки должны быть вытянуты вперед, перпендикулярно верхней части тела, параллельно плечам, и обе руки должны быть параллельны.
Если на руках нет трекеров, движения рук можно игнорировать.
-
B-поза (B-Pose)
Верхняя часть тела должна быть наклонена вперед на 30 градусов, движения рук можно не учитывать.
B-поза расшифровывается как Blend-Pose (смешанная поза) и в основном используется для калибровки углов курса трекеров на талии, груди и голове.
-
Изображения слева направо: А-поза Т-поза S-поза B-поза
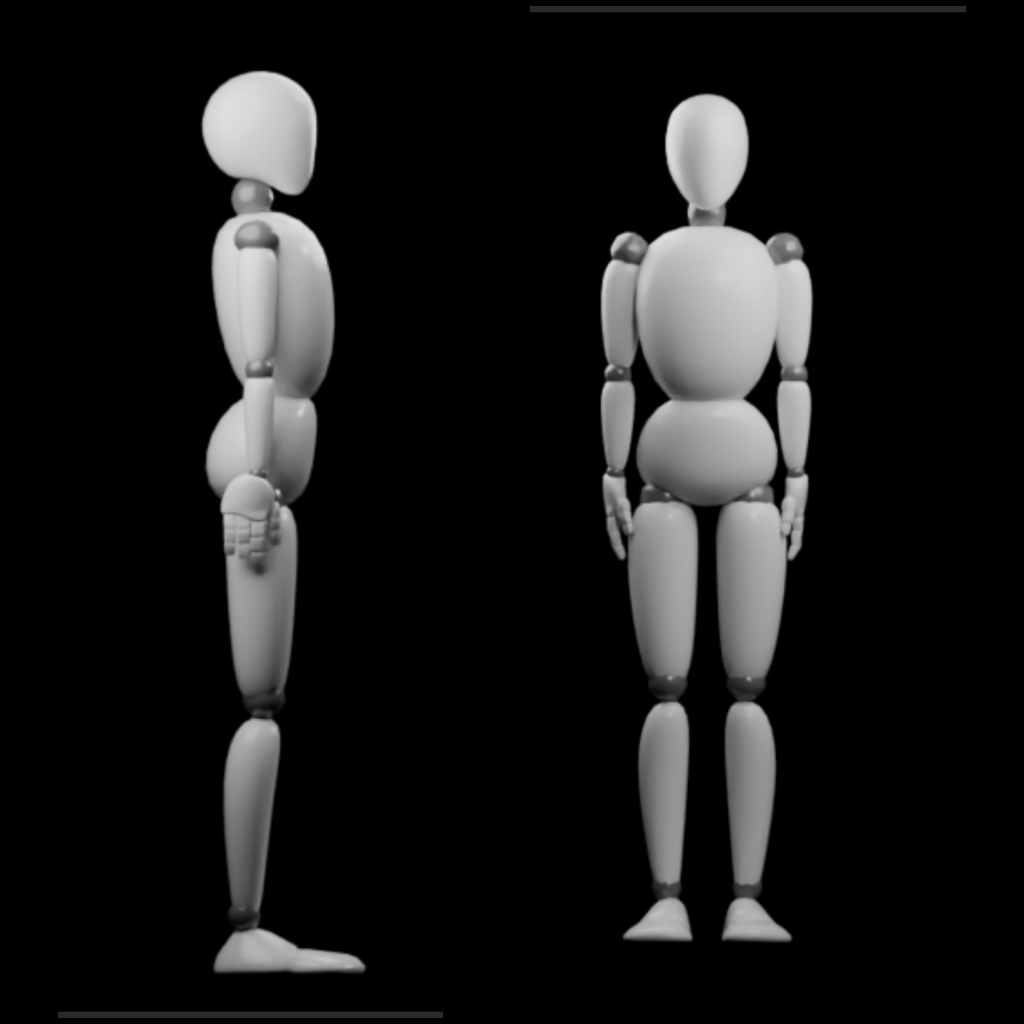
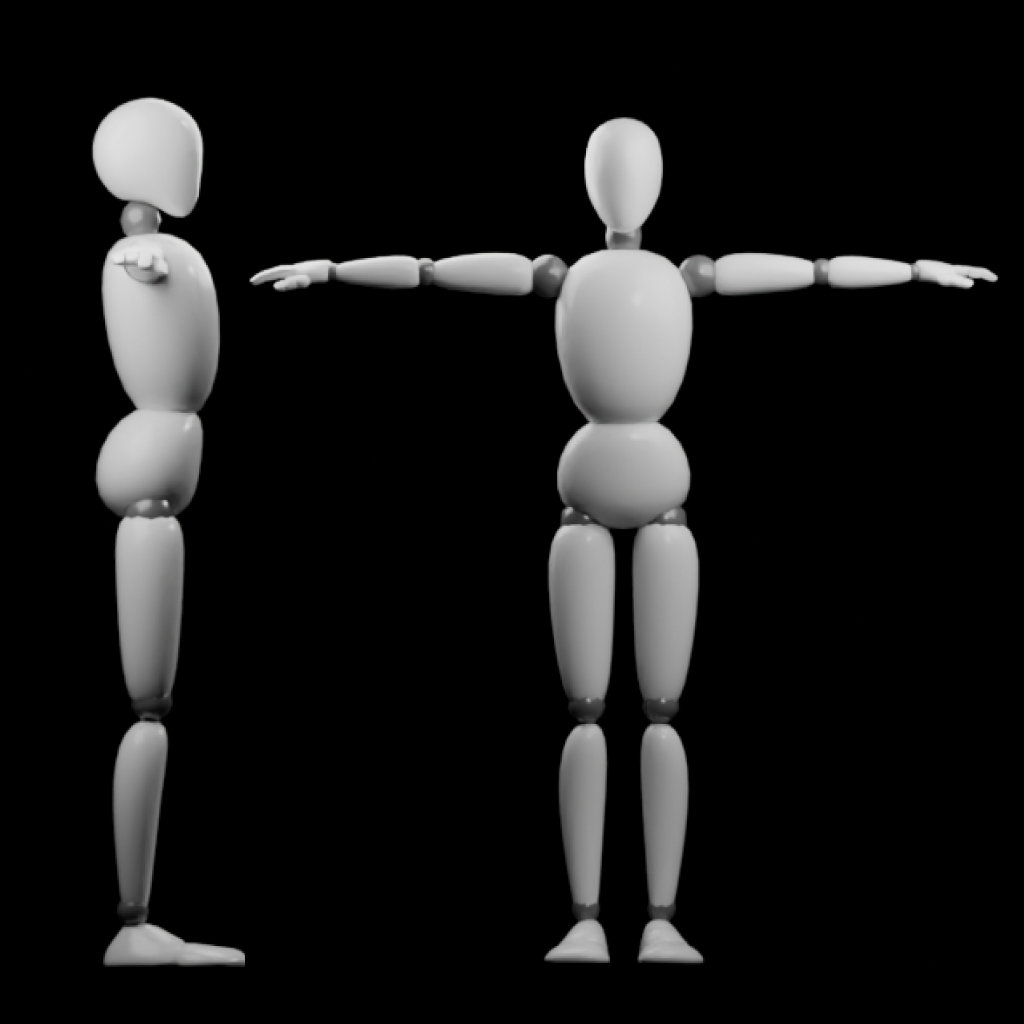
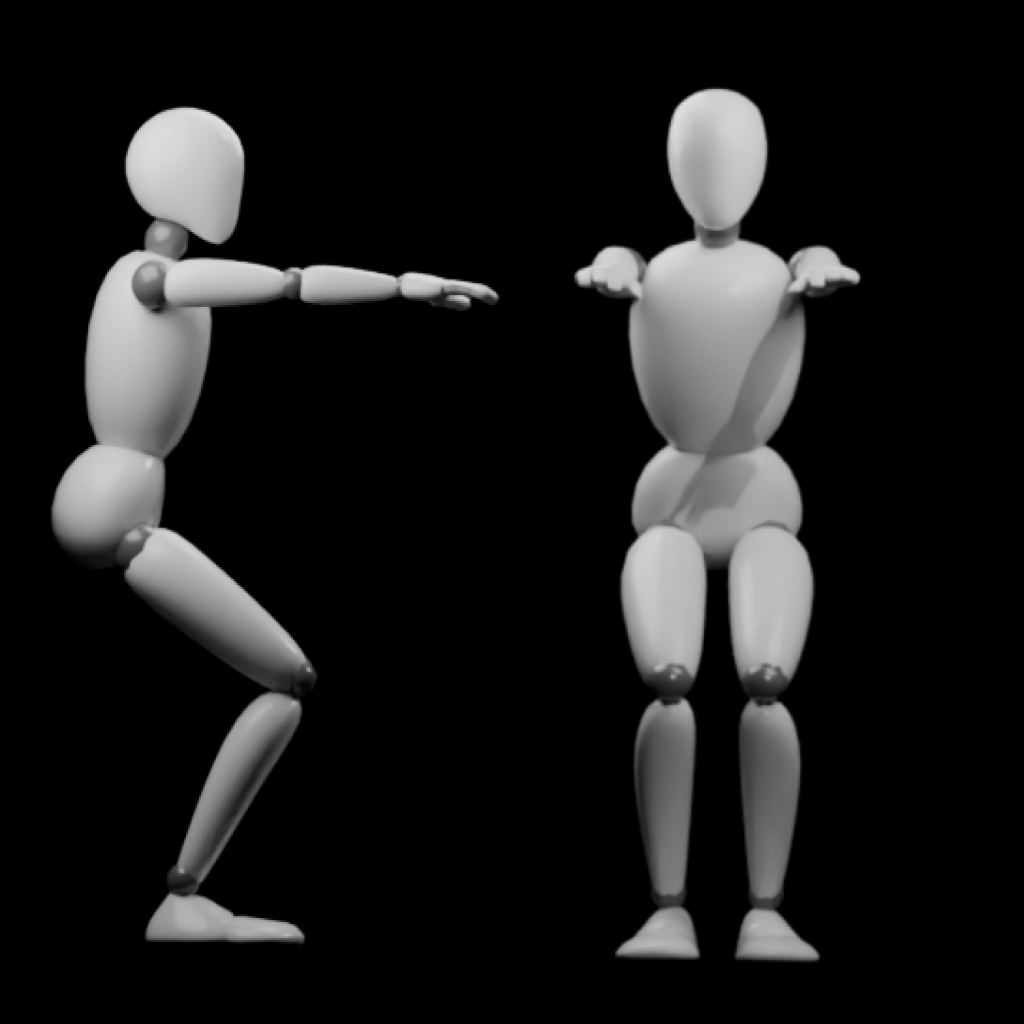
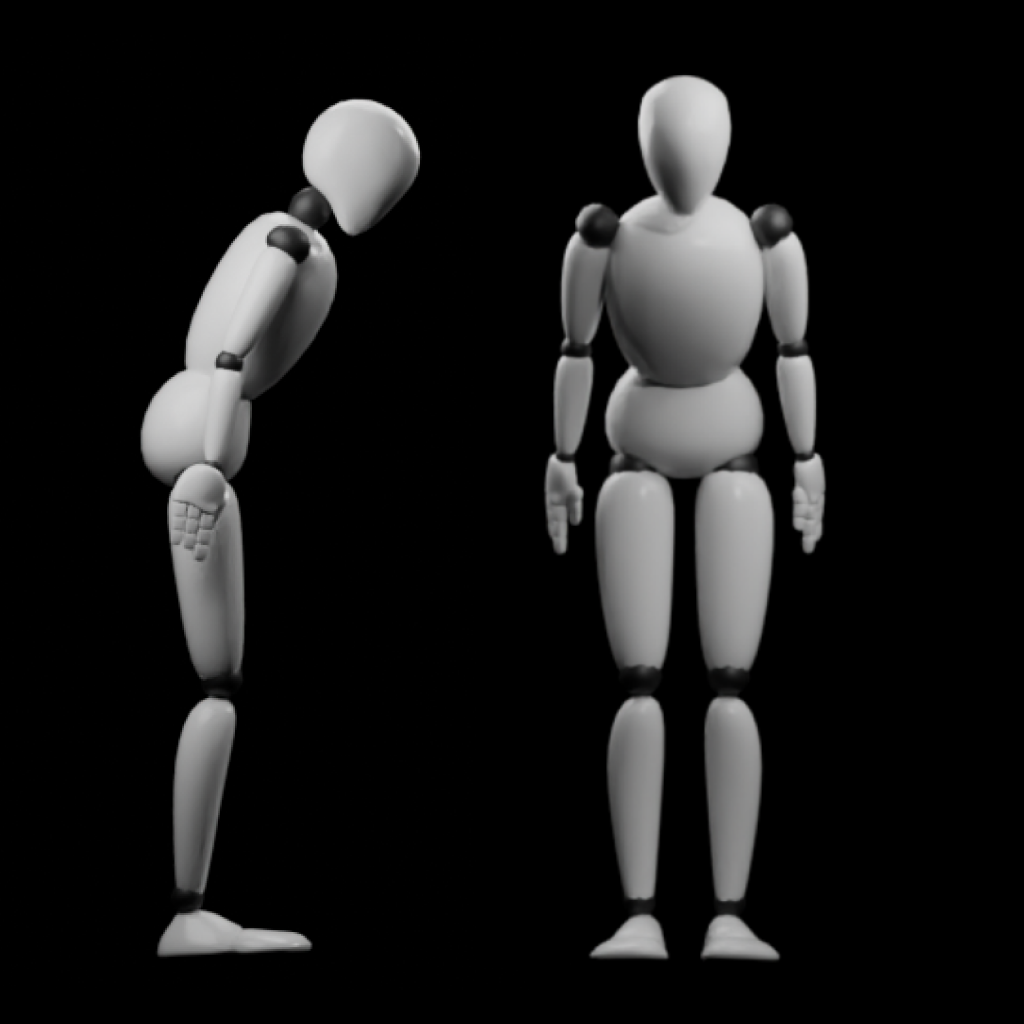
Интеграция с программным обеспечением
Интеграция SteamVr обратитесь сюда
- Интеграция VRChat обратитесь сюда
- Руководство по интеграции от сообщества https://kdocs.cn/l/cbZLGg2QeEHk, если ссылка недоступна, пожалуйста, скачайте PDF файл для просмотра (офлайн файл может не обновляться своевременно)
Интеграция для пользователей протокола VMC обратитесь сюда
- Интеграция warudo обратитесь сюда
Важные элементы
Чтобы избежать различных проблем во время использования (например, необъяснимого наклона трекеров) и обеспечить лучший опыт захвата движений, пожалуйста, обязательно прочтите следующие инструкции.
Калибровка (Calibration) оборудования
- Калибровка магнитного поля (Magnetic Field Calibration)
- Калибровка гироскопа (Gyroscope Calibration)
Как установить конфигурацию захвата движений в программном обеспечении
- Для конфигурации магнитного поля, пожалуйста, прочтите Инструкции, связанные с магнитным полем
- Для других конфигураций вы можете нажать на значок вопроса в правом верхнем углу каждой панели конфигурации
Лучший способ крепления ремешков
Если вы пропустили предыдущий раздел, пожалуйста, прочтите его в свободное время или обязательно внимательно изучите его, если столкнетесь с какими-либо проблемами.
Здесь еще раз подчеркивается, что метод крепления трекера на подошве имеет решающее значение. Старайтесь не использовать ремешки, чтобы предотвратить воздействие трения между ремешком и землей на трекер, что может повлиять на общий эффект захвата движений. Пожалуйста, обратитесь к предыдущему разделу для подробностей.