하드웨어 목록 정보
하드웨어 목록 정보는 전역 미리보기에 사용됩니다.
- 첫 번째 열
부품 이름
- 두 번째 열
부품 번호, 센서 뒤 라벨의 번호와 일치합니다.
- 세 번째 열
배터리 잔량, 퍼센트는 참고용으로만 사용 가능합니다; 전압 변환에서 파생된 것입니다. 그러나 전압 측정은 전문적인 A/D 샘플링 측정이 아니므로 오차가 있을 수 있으며 절대적인 퍼센트는 아닙니다. 실제 사용 시간을 기준으로 해야 합니다.
- 네 번째 열
이는 통신 품질을 의미합니다, 예를 들어 최근 2초 동안 120 프레임 속도 데이터가 성공적으로 수신된 비율입니다. 신호 강도가 아닙니다! 신호 강도는 트래커 세부 정보에서 확인할 수 있으며
dbm단위로 측정됩니다. 일반적으로 >-70dbm은 좋은 신호 품질로 간주됩니다; 예를 들어 -30 dbm은 매우 강한 신호입니다. - 다섯 번째 열
자기장의 절댓값으로 uT 단위로 측정됩니다. 일관된 자기장은 일반적으로 초록색으로 표시됩니다. 일부 값이 매우 높거나 매우 낮으면 빨간색으로 표시됩니다. 자기장 평가 방법에 대한 자세한 내용은 자기장 감지 및 진단을 참조하십시오.
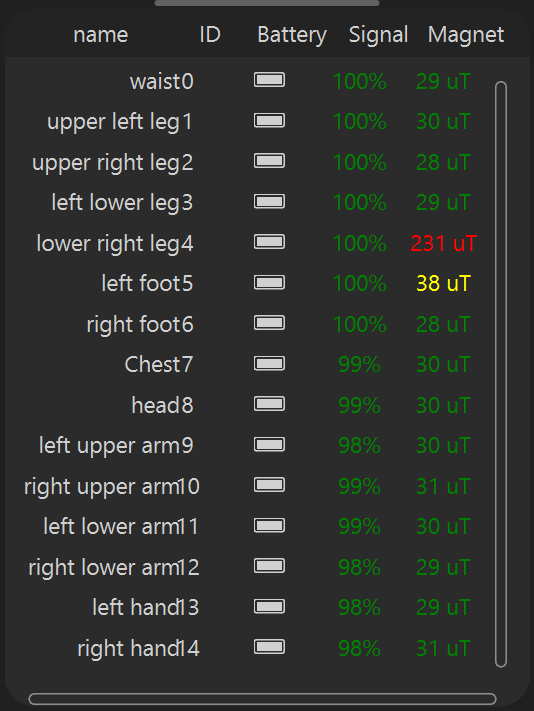
하드웨어 세부 정보
목록의 항목을 클릭하여 세부 하드웨어 정보를 확인하십시오.
개별 전원 끄기
전원 끄기 버튼을 클릭하여 이 트래커를 개별적으로 끌 수 있습니다.
기타 정보
- 배터리 잔량
특정 배터리 퍼센트, 이는 대략적인 참고용입니다; 실제 사용 시간을 고려해야 합니다.
- 통신 품질
최근 2초 동안 120 프레임 속도 데이터가 성공적으로 수신된 비율로, 신호 강도가 아닙니다! 신호 강도는 트래커 세부 정보에서 확인할 수 있으며
dbm단위로 측정됩니다. 일반적으로 >-70dbm은 좋은 신호 품질로 간주됩니다; 예를 들어 -30 dbm은 매우 강한 신호입니다. - 수신된 신호
수신기가 센서에서 수신한 신호 강도; >-70 dbm은 좋은 신호 품질로 간주됩니다.
- 패시브 신호
센서가 수신기에서 수신한 신호 강도; >-70 dbm은 좋은 신호 품질로 간주됩니다.
- 상대 자기장
보정 중 A-Pose의 공간과 시간에 대한 상대적인 크기입니다. 지속적으로 1.1 내의 상대적 크기는 일반적으로 좋은 자기장 환경으로 간주됩니다. 좋은 자기장 환경에서는 안티 자기장 알고리즘의 적용이 더 효과적입니다. 특정 자기장 측정 및 보정에 대해서는 여기를 참조하십시오.
- 가속도
3축 보정 후 현재 중력 가속도로 정규화된 가속도입니다.
- 자이로스코프
3축 보정 후 자이로스코프. 트래커가 완전히 정지 상태이고 여기서의 값이 0에서 0.2 이상 벗어난 경우 자이로스코프 보정을 수행하는 것이 좋습니다.
