軟體下載
下載
下載
目前為 Release 版本,點擊下方 下載連結
Beta 版本為公開測試版本,應對磁場干擾明顯的區域效果更好,但是尚未大規模驗證。
正式版本 - 下載 Rebocap V01
Beta版本 - 下載 Rebocap V02 Beta02
-
版本選擇:
V01 - 適合磁場穩定的環境,適用於跳舞。
V02 Beta02 - 默認開關針對6追蹤器套裝優化,並採用全新算法可以主動判斷強干擾源,甚至在彈簧床上保持朝向。 -
推薦安裝在非系統碟(不要裝在 C 碟)。
查看軟體對應支援的韌體版本和操作說明。
當切換回舊版軟體時,需要相應地降級固件。
release_v01 - ◼️tracker : V6 / V7 , 📡receiver : V6 / V7
release_v02 beta02 - ◼️tracker : V15 , 📡receiver : V6 / V7
(未公開) release_v02 beta02.1 - ◼️tracker : V16 , 📡receiver : V6 / V7 / V8
韌體操作說明
- 打開日誌視窗以查看每個追蹤器的實際韌體版本
(日誌視窗位於軟體中的“連接與關機”下方)。
-
追蹤器是透過無線 📶 進行更新的 — 無需使用 USB 數據線。
🚫 請勿同時更新追蹤器和接收器。 -
如果更新失敗,需要重啟追蹤器並再次點擊更新。
🟩綠燈 – 快閃:追蹤器工作正常
🟩綠燈 – 慢閃:追蹤器正在等待接收器訊號
🟦藍燈:追蹤器正在接收韌體數據
🟨黃燈:更新失敗(手動按下 🔘 按鈕重啟,然後重新更新)
⬜白色:更新成功(通常在 10s 後自動重啟,如果無法自動重啟需要手動重啟) -
當 📡接收器更新完成後,斷開並重新插入 USB,然後 🔄重啟軟體。
如果在VR模式使用 V01 版本,需要更改以下設置。
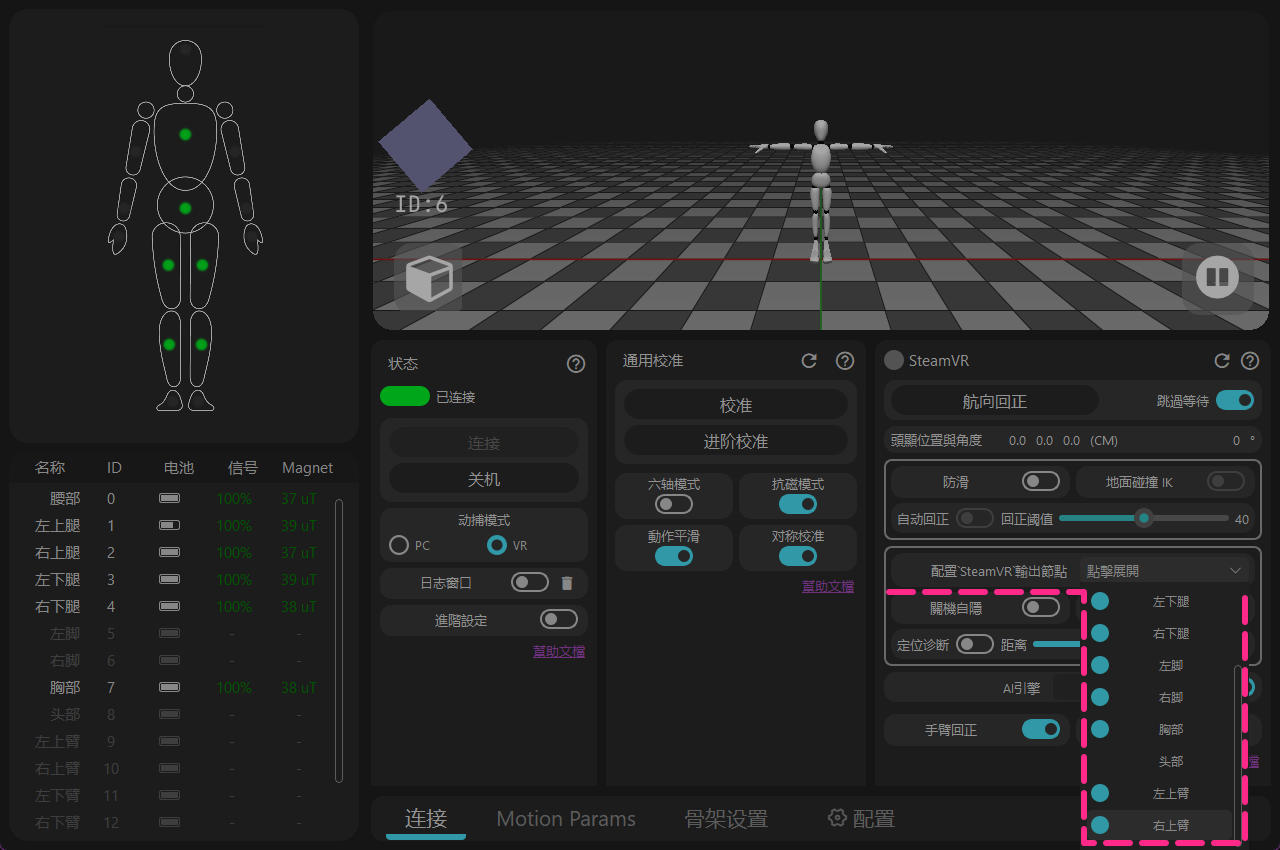
打開 [配置'SteamVR'輸出節點] → 關閉 [左/右上臂]
詳情
後發現該功能無法自動檢查,在V02 Beta02軟體中已修復。
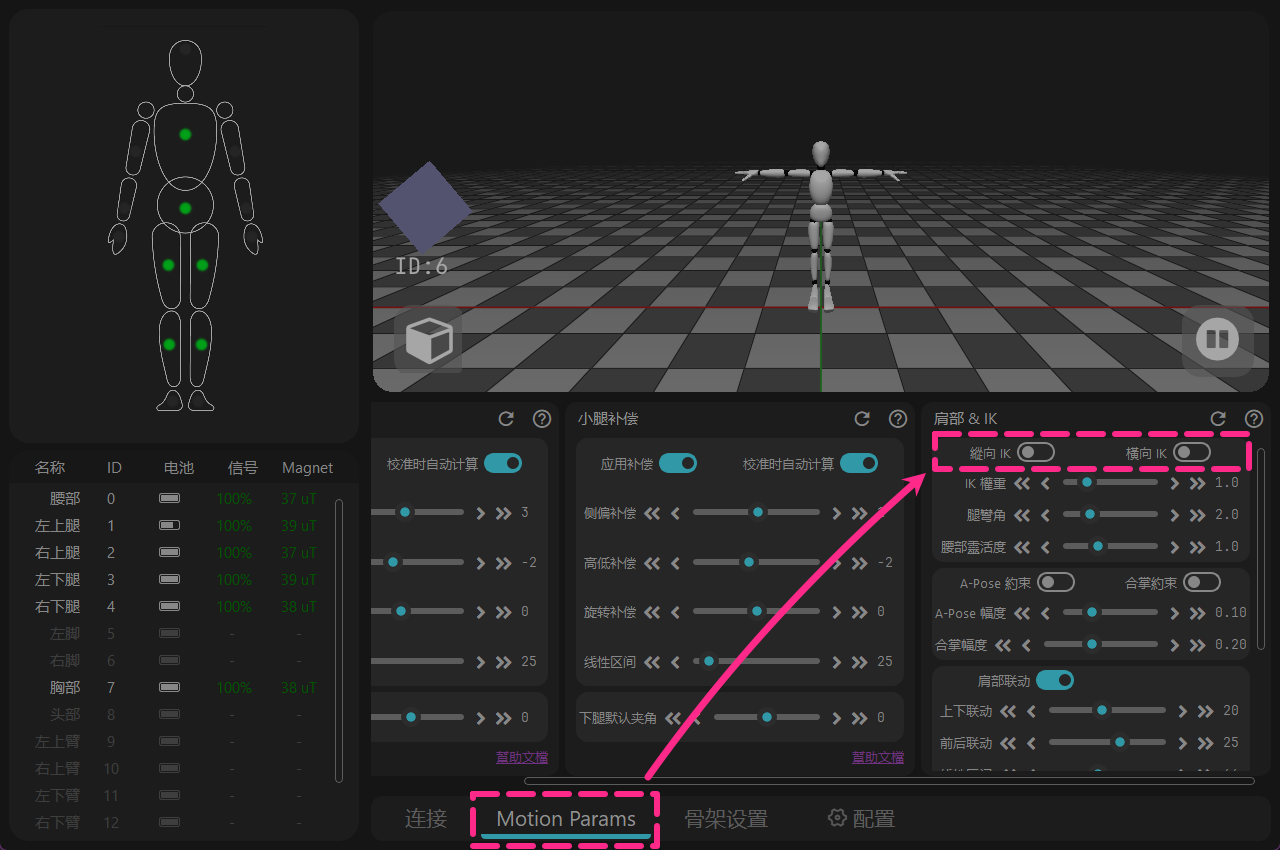
→ [運動參數] → 關閉 [縱向 IK & 橫向 IK]
詳情
但會意外處於全局工作狀態,在V02 Beta02軟體中已修復。
注意事項:
當前軟體僅支援Windows 10及以上系統版本。
軟體必須在聯網狀態下使用,如果希望離線使用,請使用手機熱點網絡,開啟軟體30秒以後再斷開網絡即可。
(在[日誌視窗]中只要顯示網絡校驗成功,即可斷開網絡)
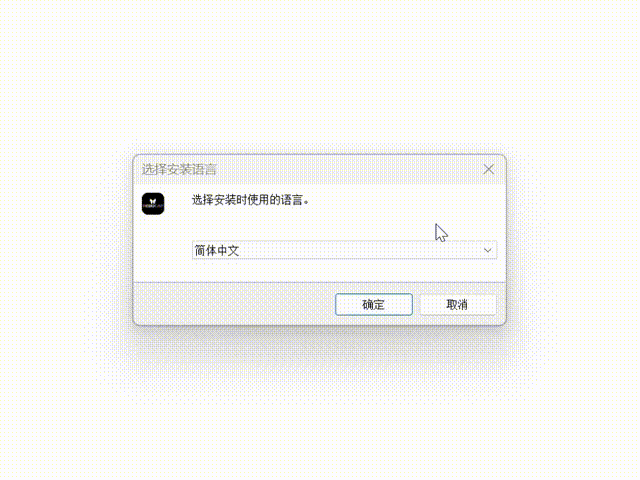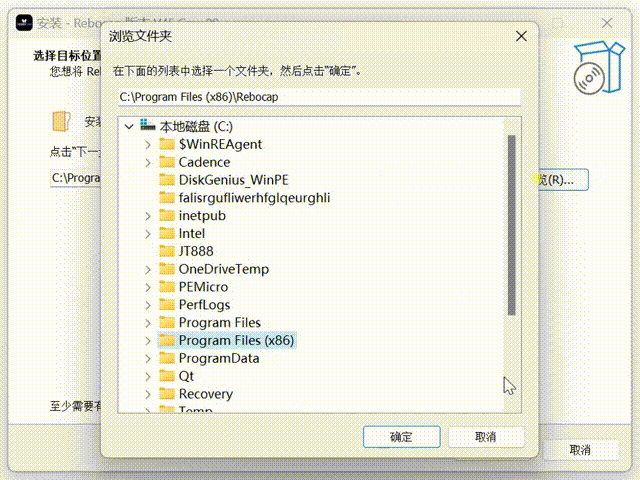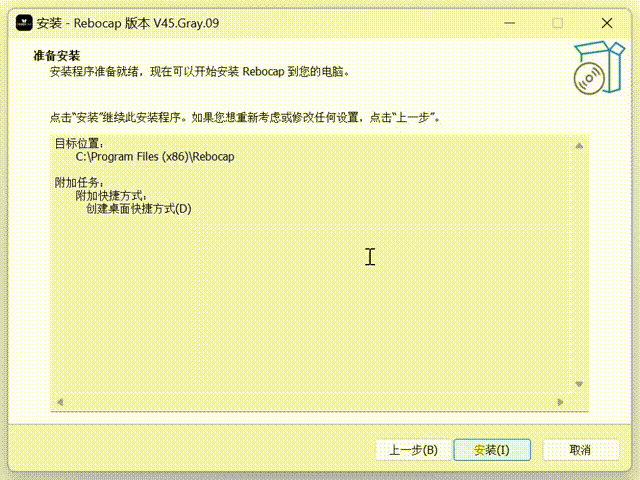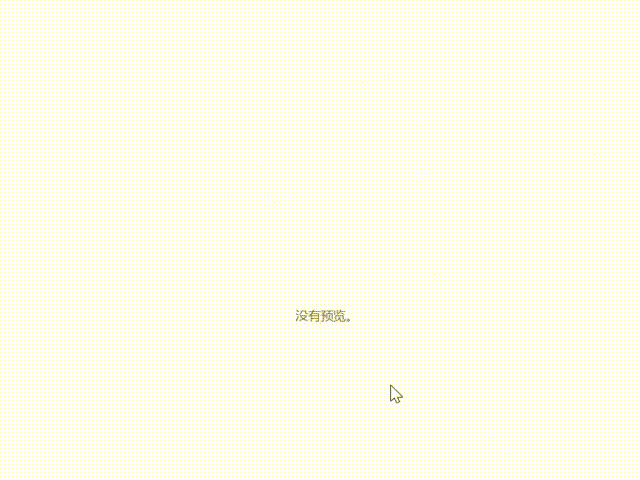
軟體安裝
- 雙擊 rebocap_release_v01.exe(當前版本為 rebocap_release_v01.exe)
- 按照下圖所示進行安裝
- 打開 rebocap 軟體
- 從開始選單開啟
- 從桌面捷徑開啟
軟體更新說明
更新日誌
2026-02-04 更新: rebocap Release V02 Beta02
- 更新韌體至 v15,優化抗磁與 6 軸演算法,抗磁穩定性提升,6 軸穩定性提升
動態情況下,例如持續跳舞且磁場環境不佳時,仍與 6 軸性能接近。新韌體在磁場良好時,動態跳舞基本能持續回正(舊韌體需依賴中間存在靜止狀態才能回正)。
- 新增延遲自動關機功能,需要升級新的接收器韌體。
- 航向校準重構,同時新增 PC 航向校準 功能:
注意:進行 PC 航向校準時,需全身 A-pose,小臂與手掌抬起向前更佳,或直接做 S-Pose 亦可,或坐著將雙手伸向正前方亦可。
- 軟體意外閃退後,於 5 分鐘內重新開啟,會自動套用上次校準結果,無需再次動作校準。
- 航向校準時,會重置磁場(直接重置為相對磁場 1.0),若躺在床上,將以校準時刻作為初始磁場進行回正。
- 解除磁場校準限制,簡易磁場校準(畫 8 字)預設可點擊顯示
預設限制 8 個感測器同時校準;若在 data 目錄新增檔案:
data/__no_limit_max_nodes__,即可取消校準數量限制。 - 修復躺下後腳底運動可能導致角色骨架分離的 bug。
其它更新:
- 軟體頂部顯示版本號
- 修復自動隱藏關機感測器功能無效的 bug
- 關閉腳底防滑模式時,腳底可深入地面以下,並移除 IK
- 解決拔掉接收器後角色姿態凍結的 bug
- 骨架設定新增 VR 側向偏移(部分模型的頭顯掛載點不在眉心,而是在側邊,可依實際情況調整)
2025-12-03 更新: rebocap Release V01
VR 部分:
- 新增原地行走功能,可於原地踏步時模擬搖桿穩定緩慢向前推進,詳情請閱讀說明文件(進階功能)
- 新增 VR 虛擬地面高度,-100 cm ~ 100 cm 範圍調整(進階功能)
- 新增替換控制器功能,開啟後將以手掌追蹤器替換手柄控制器的位置與姿態,詳情請閱讀說明文件(進階功能)
- 升級 SteamVR 外掛,並嘗試修復追蹤器被識別為控制器的現象
- 修復 VR 模式匯入骨架時,腳底定位點錯誤問題(主要影響 IK 計算),導致角色腳底以及整體被拉低
- 航向回正後,將主動觸發 自動回正功能
- 新增自動隱藏關閉的節點開關,開啟後會自動隱藏已關機的節點
- 恢復 VR 的 胸腰跟隨頭顯功能
PC 部分:
- 動作校準演算法更新,降低 T-pose 手臂姿勢要求,解決部分使用者雙手臂不對稱問題
- 新增手臂 IK,合掌 IK 盡量減少合掌時手臂交叉問題,A-pose IK 用於解決虛擬角色肩膀過窄、手臂下垂時嚴重穿模問題
- 新增 MMD 動作匯出,以及 PMX 模型匯入。注意,VMD 動作無 IK,需要自行移除 IK 約束
- 修復動畫幀率跳轉,最大 999 的 bug
通用部分:
- UI 更新,依功能進行分區,並優化部分名詞翻譯,功能描述更人性化
- 新增進階設定開關,以及設定匯出、設定載入、還原預設設定功能
- 移除靜止判定失敗導致無法校準的問題
- 新增自動連線功能,現在無需手動點擊連線按鈕
- 新增接收器韌體升級,解決 CPU 高負載丟包問題(特別是 AMD CPU)
- 追蹤器升級至 v07 韌體,整體更穩定
- 新增可選取部分節點進行六軸功能(進階功能)
- 修復個別陀螺儀校準後不歸零的 bug
其他:
- 增加啟動畫面,避免長時間後台等待
- 加強 3D 視窗穩定性
- 驗證伺服器增加到三個(中國、香港和美國),只要其中一個驗證伺服器通過就驗證成功。
- 修復校準時偶發資料傳送失敗的bug(實際上是傳送成功了)
- 預設骨架修改為社群推薦的預設骨架,以及其他預設參數修改
- 六軸開關開啟關閉增加重新校準提示
- 修復六軸側偏補償問題
TODO(排名不分先後,這裡只介紹大的更新點)
- 優化 IK 效果
- 優化軟體穩定性
- VR 3 點模式支援
- PC 全身 6 點模式支援
- 文件增加其他語言(後續文件穩定之後再增加)
歷史版本
請注意,preview05以前的版本不支援 2025-11-29 號以後的新版本硬體,新版本硬體請下載最新 Release 版本 或者 Beta 版本