6 追蹤器套裝 - 開箱到使用
1 - 檢查包裹內容

- 紙盒、發泡棉墊、吸塑盤
(⚠️ 請勿丟棄這3樣物品;它們是磁場校準所必需的。) - 追蹤器 x 6
- USB 接收器 x 1
- 快拆底座 x 6
- 彈性綁帶 x 6
- 胸部 / 腰部 - 100cm
- 大腿 - 60cm
- 小腿 - 40cm
- 充電線 x 2
- 自黏標識貼紙
2 - 安裝綁帶

從一側撬開能更容易地直接將追蹤器從快拆底座上取下。

- 將快拆底座安裝在綁帶上,確保綁帶從底座下方穿過。
-
綁帶的安裝影片
-
黏上魔術貼後,向兩側拉扯一下,使鉤面完全嵌入毛面,防止脫落。
3 - 穿戴在身上的位置

大腿: 60 cm
小腿: 40 cm
請參考圖片中所示的穿戴位置,
推薦 胸部/腰部追蹤器放置在後背,
腿部追蹤器可以放置在側面。
保持追蹤器按鍵朝上。
請勿將腰部追蹤器放置在肚臍處以防被擠壓,
腿部追蹤器應避開肌肉隆起成斜坡的區域。
請勿將大腿追蹤器放得太靠近膝蓋。

出廠已綁定編號與位置。
不可修改或替換,
無法將兩套 6 追蹤器套裝組合在一起使用。
4 - 安裝軟體與檢查韌體更新
A - 安裝軟體
- 版本選擇:
V01 - 適合磁場穩定的環境,適用於跳舞。
V02 Beta02 - 預設開關針對6追蹤器套裝優化,並採用全新演算法可以主動判斷強干擾源,甚至在彈簧床上保持朝向。
如果在VR模式使用 V01 版本,需要更改以下設定。
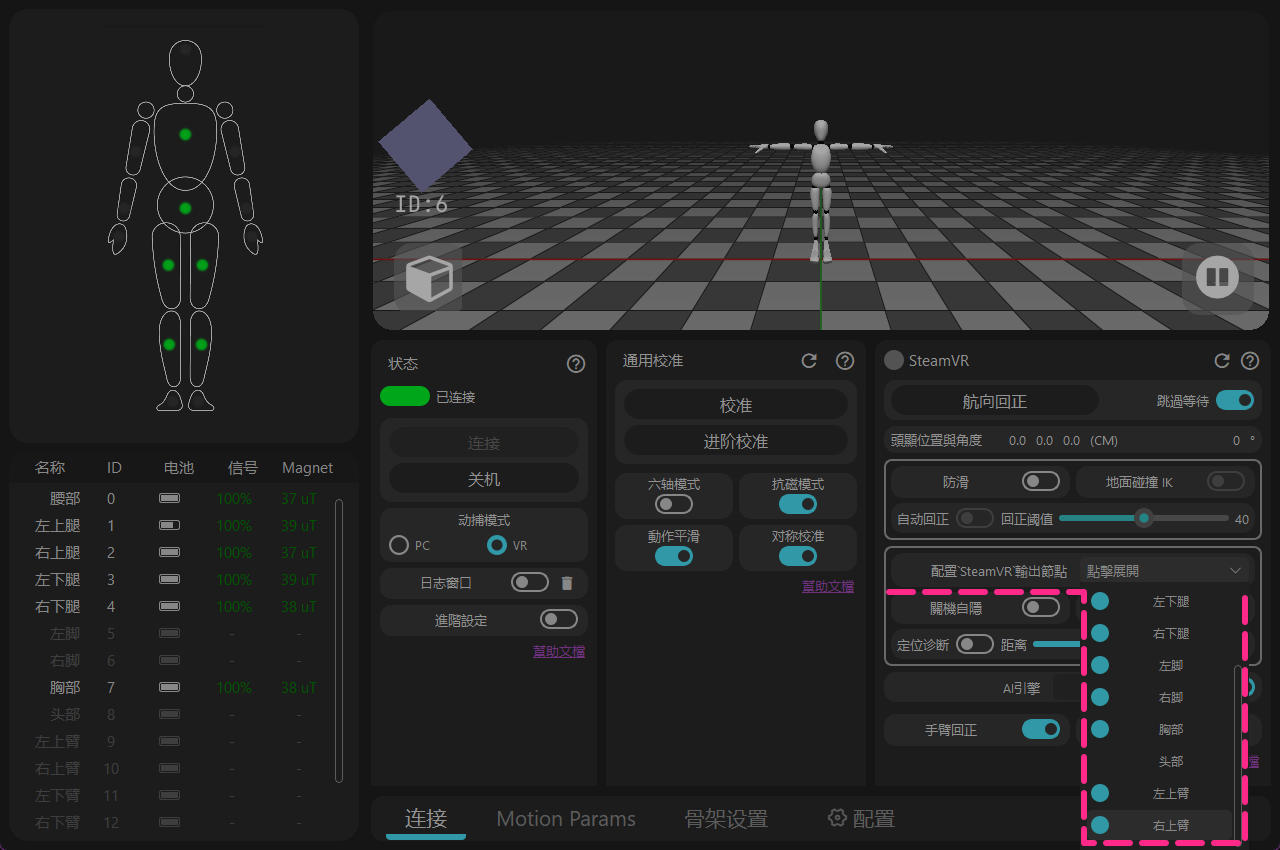
打開 [配置'SteamVR'輸出節點] → 關閉 [左/右上臂]
詳情
後發現該功能無法自動檢查,在V02 Beta02軟體中已修復。
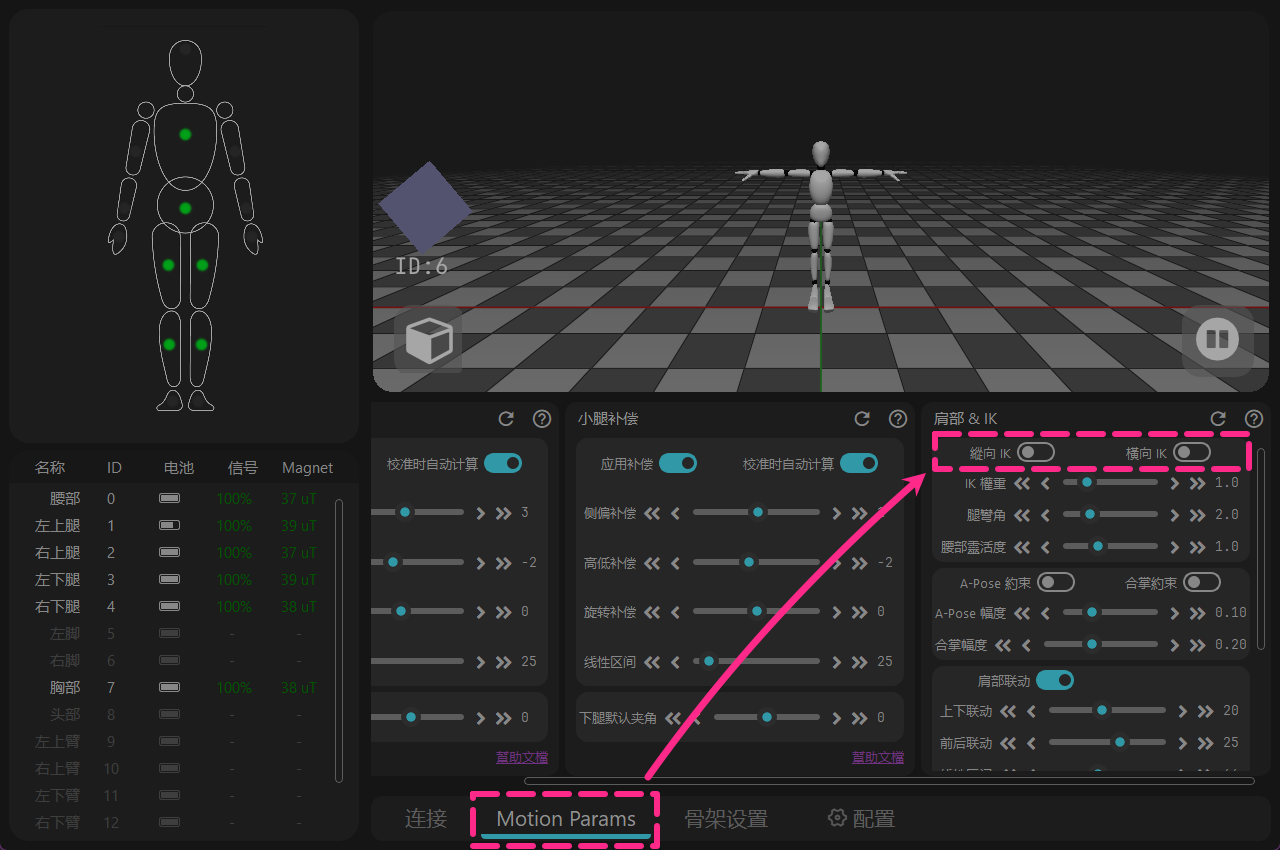
→ [運動參數] → 關閉 [縱向 IK & 橫向 IK]
詳情
但會意外處於全域工作狀態,在V02 Beta02軟體中已修復。
- 推薦安裝在非系統碟(不要裝在 C 碟)。
B - 連接電腦

- 將 USB 接收器插入電腦,選擇一個周圍開闊的接口。
- 可以自備延長線外接,市面通用的USB3.0數據線。
- 如果追蹤器訊號不能維持在100%,則考慮延長線或者換個位置。

- 在軟體中點擊“連接”(Beta02 版本後將自動連接)。

- 按下追蹤器按鈕開機。
- 注意:追蹤器是透過軟體關機的。
C - 檢查韌體

- 升級至選項中的最高可用版本,
- 該版本將隨未來的軟體更新而改變。
- 韌體附屬在軟體安裝包中,不是聯網更新的。
查看軟體對應支援的韌體版本。
當切換回舊版軟體時,需要相應地降級韌體。
release_v01 - ◼️tracker : V6 / V7 , 📡receiver : V6 / V7
release_v02 beta02 - ◼️tracker : V15 , 📡receiver : V6 / V7
(未公開) release_v02 beta02.1 - ◼️tracker : V16 , 📡receiver : V8
-
打開日誌視窗以查看每個追蹤器的實際韌體版本
(日誌視窗位於軟體中的“連接與關機”下方)。 -
追蹤器是透過無線 📶 進行更新的 — 無需使用 USB 數據線。
🚫 請勿同時更新追蹤器和接收器。 -
如果更新失敗,需要重啟追蹤器並再次點擊更新。
🟩綠燈 – 快閃:追蹤器工作正常
🟩綠燈 – 慢閃:追蹤器正在等待接收器訊號
🟦藍燈:追蹤器正在接收韌體數據
🟨黃燈:更新失敗(手動按下 🔘 按鈕重啟,然後重新更新)
⬜白色:更新成功(通常在 10s 後自動重啟,如果無法自動重啟需要手動重啟) -
當 📡接收器更新完成後,斷開並重新插入 USB,然後 🔄重啟軟體。
5 - 校正追蹤器初始數據
陀螺儀校準

- 將追蹤器放置在地面上(處於沒有物理晃動/移動的位置)。
- 無需放回吸塑盤裡。

- 點擊按鈕,等待采集完成。
- 原理為錄製幾秒在現實沒有任何晃動的記錄。

- 完成後,檢查每個追蹤器的陀螺儀資訊。
- 通常情況下,靜止時陀螺儀的輸出值應在 0 至 ±0.05 之間。
磁場校準

- 將追蹤器按一致方向放入吸塑盤中。
- (如果覺得拿持不便,可將吸塑盤放回紙盒內)。

- 抱在懷裡,站在遊玩區域的中心,
- 或者距離電腦桌邊緣一步的距離。

- 點擊軟體按鈕,跟隨軟體顯示的動畫順序,勻速旋轉。
- (記錄的過程為每換一面記錄旋轉兩圈的數據)。

- 完成後,在手中隨意翻轉吸塑盤,
- 🔍檢查校準後的追蹤器磁場讀數是否一致或相近,
- ⚠️如果磁場讀數各自差異很大,那麼需要再次執行磁場校準。
如果沒有或丟失了紙盒怎麼辦?
可以使用綁帶把追蹤器固定在方形水瓶或紙巾盒上,
以 2-3 個為一組。
簡易磁場校準
作為一種便利的備選方案。
主要動作:
在記錄期間旋轉追蹤器,覆蓋儘可能多的方向(360° 全方位翻轉)。
提示:
以“8”字形移動手腕和手臂,以便感測器能捕捉更多角度的磁場數據。
舊版本看不見此按鈕?
此按鈕在舊版本中預設不顯示,
您需要手動建立特定的 .txt 檔案使其顯現。
前往 Rebocap 根資料夾(Rebocap.exe 所在目錄),
新建一個 .txt 檔案並重新命名為
_simple_cal_
重啟軟體後,該按鈕即可顯現。
6 - 進入 SteamVR
連接

- 啟動 SteamVR。
- (SteamVR 頭顯 = Rebocap 頭部追蹤器)。

- 在 Rebocap 中選擇 [VR Mode],然後點擊“校準”。
- 請在 SteamVR 運行狀態下進行校準,以確保成功連接。
- 進入遊戲只需重複該段操作
- Rebocap ID + 3 = SteamVR ID
VR – 校準姿態圖鑑

- 抬起 VR 手柄,避免追蹤器捕捉到手柄中的磁鐵。
- 保持適當的雙腳間距,不要併攏腳也不要過度張開,與圖中相近。
- 自然放鬆的站立,不需要繃緊肌肉。

- 半蹲 + 彎腰並低頭,讓追蹤器透過前傾的角度獲知身體的前方朝向。
- 儘量保持雙腿平衡與膝蓋間距。
- 如果感覺彎腰困難、不明顯,可以使用進階校準。

- 把 S Pose 的彎腰姿勢拆分為單獨的彎腰動作進行記錄。
- 可以避免因 S 姿態引起的身體畸變
(常見於坐下後骨架系統向側面傾斜)。
進入遊戲 (以 VRChat 為例)

- 校準完成後,您可以在 SteamVR 列表中看到刷新的蝴蝶 logo。

- 打開遊戲內的選單,然後點擊“校準”。

- 使追蹤點對稱地排列在角色身體上,
但不需要追蹤點完全吻合,因為每個角色的身體長短不一樣。
- 雙手食指按下扳機鍵以完成追蹤點的綁定。