ソフトウェアダウンロード
ダウンロード
ダウンロード
現在は Release バージョンです。以下のダウンロードリンクをクリックしてください。
Beta バージョンは公開テストビルドであり、磁気干渉が顕著な環境でのパフォーマンスが優れていますが、まだ広範な検証は行われていません。
正式版 (Release) - Rebocap V01 をダウンロード
Beta版 - Rebocap V02 Beta02 をダウンロード
-
バージョンの選択:
V01 - 磁場が安定している環境に適しており、ダンスに最適です。
V02 Beta02 - デフォルト設定は6点トラッカーセット向けに最適化されています。新しいアルゴリズムを採用し、強い干渉源を能動的に判断することで、トランポリン上でも向きを維持できます。 -
システムドライブ以外(Cドライブ以外)へのインストールを推奨します。
ソフトウェアがサポートするファームウェアのバージョンと操作説明を確認する
古いソフトウェアバージョンに戻す場合は、ファームウェアもダウングレードする必要があります。
release_v01 - ◼️tracker : V6 / V7 , 📡receiver : V6 / V7
release_v02 beta02 - ◼️tracker : V15 , 📡receiver : V6 / V7
(未公開) release_v02 beta02.1 - ◼️tracker : V16 , 📡receiver : V6 / V7 / V8
ファームウェア操作説明
- ログウィンドウを開いて、各トラッカーの実際のファームウェアバージョンを確認します
(ログウィンドウは、ソフトウェアの「接続と电源オフ」の下にあります)。
-
トラッカーはワイヤレス 📶 で更新されます。USBケーブルは不要です。
🚫 トラッカーとレシーバーを同時に更新しないでください。 -
更新が失敗した場合は、トラッカーを再起動して再度更新をクリックする必要があります。
🟩緑灯 – 高速点滅:トラッカーは正常に動作しています
🟩緑灯 – 低速点滅:トラッカーはレシーバーの信号を待っています
🟦青灯:トラッカーはファームウェアデータを受信しています
🟨黄灯:更新失敗(手動で 🔘 ボタンを押して再起動し、更新を再試行してください)
⬜白灯:更新成功(通常10秒後に自動的に再起動します。自動再起動しない場合は手動で再起動してください) -
📡レシーバーの更新が完了したら、USBを抜き差しし、🔄ソフトウェアを再起動してください。
VRモードでV01バージョンを使用する場合、以下の設定を変更する必要があります。
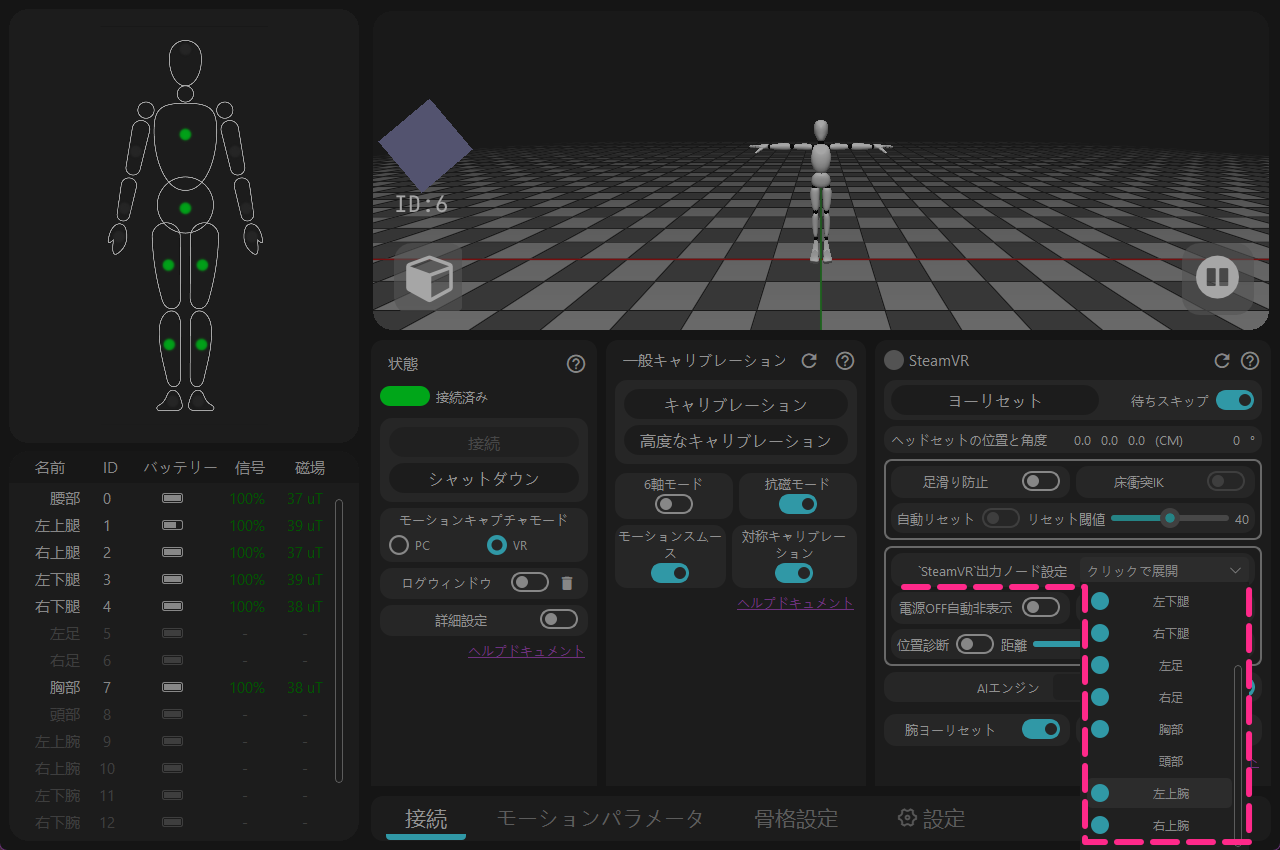
['SteamVR'出力ノードの構成]を開く → [左/右上腕]をオフにする
詳細
しかし、この機能が自動チェックできないことが判明し、V02 Beta02ソフトウェアで修正されました。
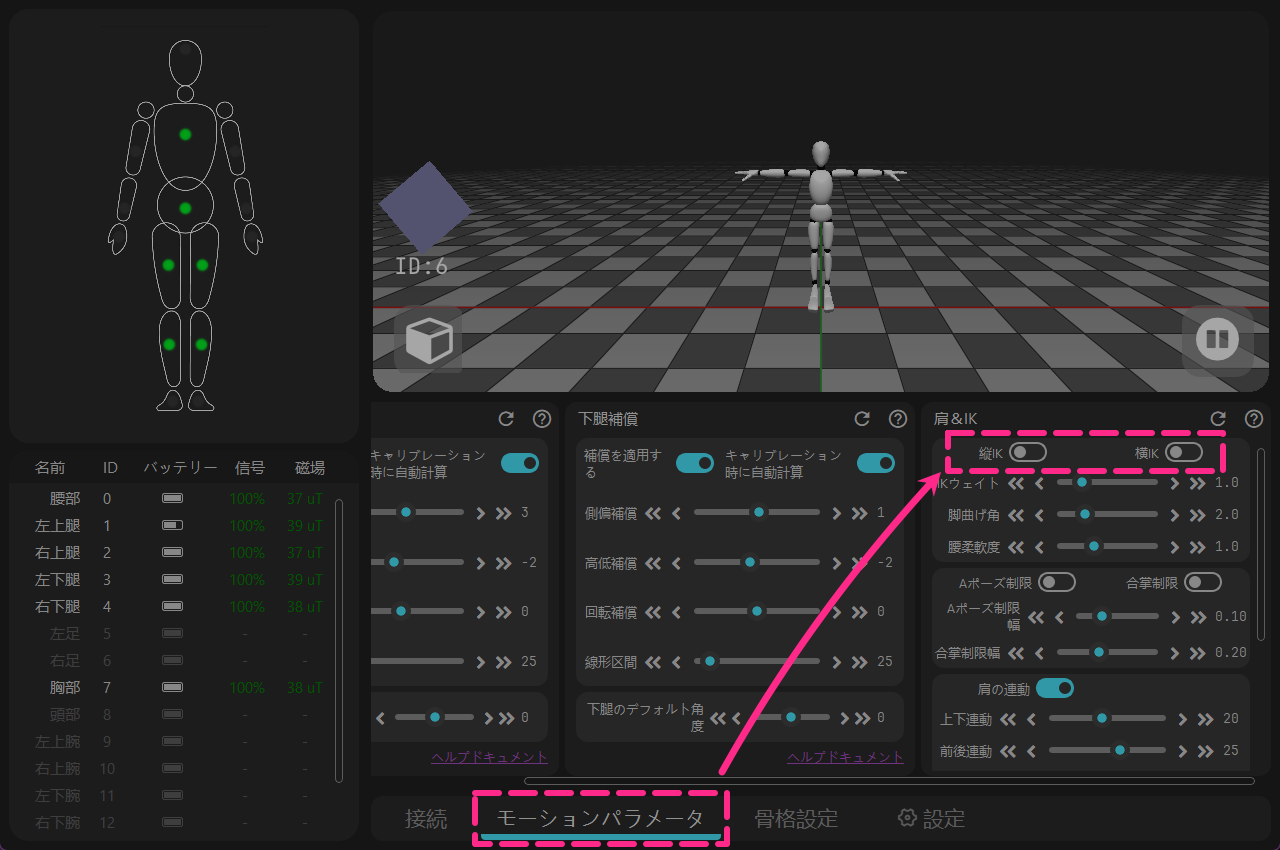
→ [モーションパラメータ] → [縦方向IK & 横方向IK] をオフにする
詳細
しかし、予期せず全体で動作し続ける問題があり、V02 Beta02ソフトウェアで修正されました。
注意事項:
現在のソフトウェアはWindows 10以降のOSのみサポートしています。
ソフトウェアはインターネット接続環境で使用する必要があります。オフラインで使用したい場合は、スマートフォンのテザリング機能を使用してネットワークに接続し、ソフトウェアを起動して30秒待ってからネットワークを切断してください。
([ログウィンドウ]でネットワーク検証の成功が表示されていれば、ネットワークを切断しても問題ありません)
ソフトウェアインストール
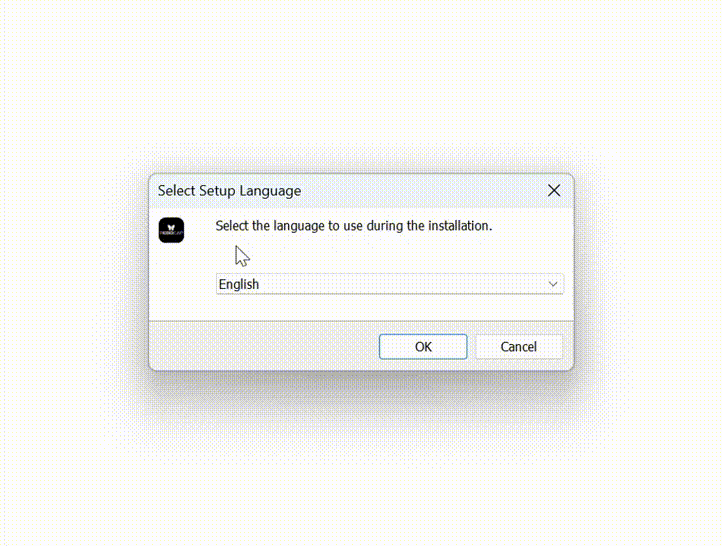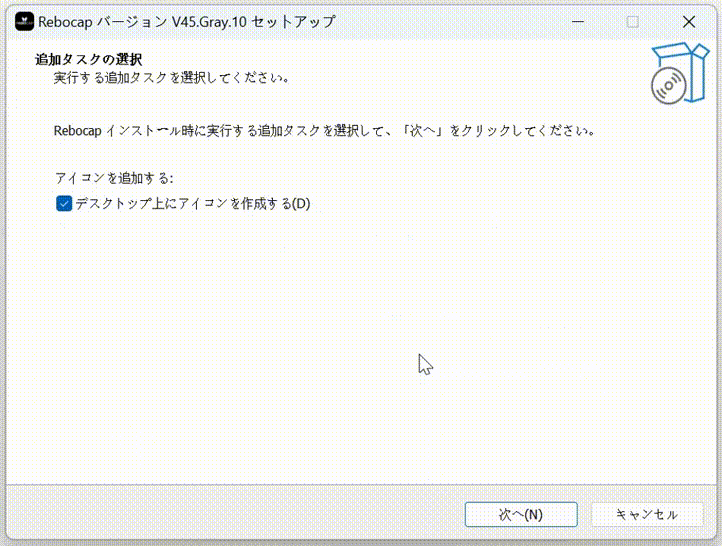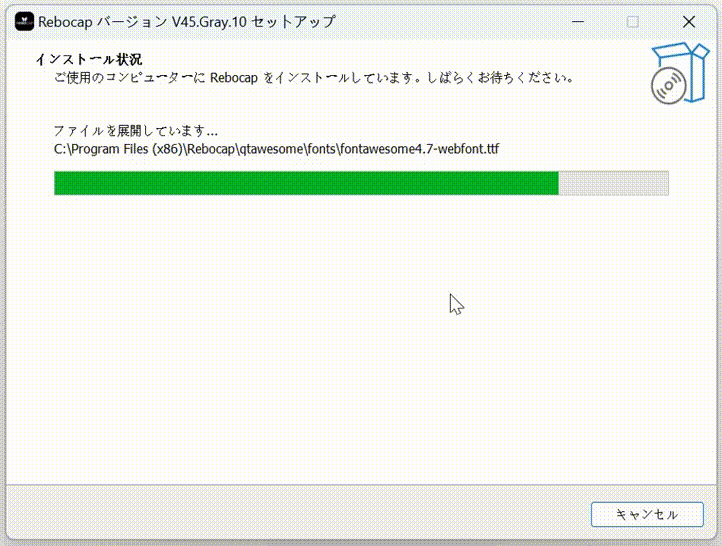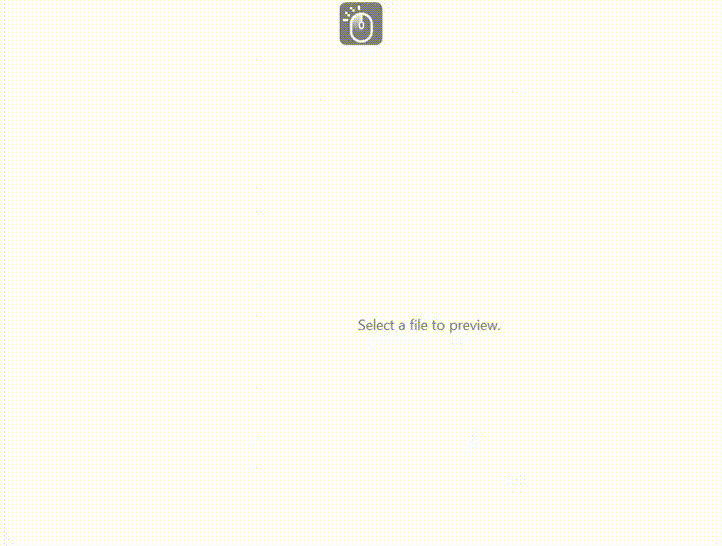
- rebocap_release_v01.exe をダブルクリック(現在のバージョンは rebocap_release_v01.exe)
- 下図のとおりにインストールを行う
- rebocap ソフトを起動
- スタートメニューから起動
- デスクトップショートカットから起動
ソフトウェア更新情報
更新履歴
2026-02-04 更新: rebocap Release V02 Beta02
- ファームウェアを v15 に更新し、耐磁性と6軸アルゴリズムを最適化。耐磁安定性と6軸の安定性が向上
動的状況(ずっとダンスしている、磁場が悪い等)では依然として6軸性能に近いですが、新ファームウェアは磁場が良好な場合、動的ダンスでも常に補正が可能です(旧ファームウェアは静止状態が間にあることで補正されていました)。
- 遅延自動シャットダウン機能を追加。新しいレシーバーファームウェアへのアップグレードが必要です。
- 方位校正をリファクタリングし、PC方位校正機能を追加:
注意:PC方位校正時も全身Aポーズで行い、前腕と手のひらを前に上げるとベターです。Sポーズでも、座って手を前に伸ばしても構いません。
- ソフトが予期せずクラッシュしても、5分以内に再起動すれば前回の校正結果が自動適用され、再度の動作校正は不要。
- 方位校正時に磁場をリセット(相対磁場1.0に直接リセット)。ベッドに横たわっている場合は、校正時の磁場を初期磁場としてリセットします。
- 簡易磁場校正(8の字描き)の制限を解除し、デフォルトでクリック可能に
デフォルトでは8個のセンサーを同時に校正できます。
dataディレクトリにファイルdata/__no_limit_max_nodes__を追加すると、校正数の制限を解除できます。 - 横になった後に足裏の動きでキャラクタ骨格が分離する可能性があるバグを修正
その他の更新:
- ソフト上部にバージョン番号を表示
- 自動非表示(電源オフのセンサー)機能が無効になるバグを修正
- 足裏滑り防止モードをオフにすると、足裏が地面より下に行くことができ、IK を削除
- レシーバーを抜いた後にキャラクタ姿勢がフリーズするバグを解決
- 骨格設定にVR側面オフセットを追加(モデルのHMD取付点が眉間ではなく少し横にある場合など、実際の状況に合わせて調整可能)
2025-12-03 更新: rebocap Release V01
VR 部分:
- その場歩行機能を追加。足踏みでスティックを安定して前進させることができます。詳細はヘルプドキュメント(高度な機能)を参照してください。
- VR 仮想地面高さを追加し、-100cm〜100cm の範囲で調整可能(高度な機能)
- コントローラー置き換え機能を追加。オンにすると手のひらトラッカーがコントローラーの位置と姿勢を置き換えます。詳細はヘルプドキュメント(高度な機能)を参照してください。
- SteamVR プラグインをアップグレードし、トラッカーがコントローラーとして認識される現象を修正
- VR モードで骨格をインポートした際、足裏の位置が誤る問題(主に IK 計算に影響)を修正し、キャラクタの足裏および全体が下がる問題を解決
- 方位リセット後、自動リセット機能を自動的にトリガー
- 電源オフのノードを自動非表示にするスイッチを追加。オンにすると電源オフのノードが自動で非表示になります。
- VR の胸腰ヘッドトラッキング機能を復活
PC 部分:
- 動作校正アルゴリズムを更新し、Tポーズの腕姿勢要求を緩和。両腕が非対称になる問題を解決
- 腕 IK を追加。合掌 IK は合掌状態での腕交差問題を可能な限り低減し、Aポーズ IK は肩幅が狭いモデルで腕が垂直の際に発生する深刻な貫通問題を解決
- MMD 動作エクスポートと PMX モデルインポートを追加。注意:VMD 動作には IK がないため、IK 制約を自分で削除する必要があります。
- アニメーションフレームレートジャンプ、最大999のバグを修正
共通部分:
- UI を更新し、機能ごとに区分。いくつかの用語翻訳を最適化し、機能説明をよりユーザーフレンドリーに
- 高度設定スイッチ、設定エクスポート・ロード、デフォルト設定復元機能を追加
- 静止判定が通らず校正できない問題を削除
- 自動接続機能を追加。今後は接続ボタンを手動でクリックする必要なし
- レシーバーファームウェアアップグレードを追加し、CPU 高負荷によるパケットロス問題を解決(特に AMD CPU)
- トラッカーを v07 ファームウェアにアップグレードし、全体的により安定
- 一部ノードのみを選択して6軸を行う機能を追加(高度な機能)
- 一部ジャイロ校正後にゼロにならないバグを修正
その他:
- 起動画面を追加し、長時間バックグラウンドで待機することを防止
- 3D ウィンドウの安定性を強化
- 認証サーバーを3つ(中国、香港、米国)に増設し、そのうち1つでも認証に成功すれば通過とする
- キャリブレーション時にまれにデータ送信失敗と表示されるバグを修正(実際には送信に成功していた)
- デフォルトボーンをコミュニティ推奨のボーンに変更し、その他のデフォルトパラメータも調整
- 6軸スイッチのオン/オフ時に再キャリブレーションの案内を追加
- 6軸の横方向バイアス補正問題を修正
TODO(順不同・主要な更新内容のみ)
- IK 効果の最適化
- ソフトウェアの安定性を最適化
- VR 3点トラッキングモード対応
- PC 全身6点トラッキングモード対応
- ドキュメントの多言語対応(文書が安定した後に追加予定)
旧バージョン
ご注意ください:preview05 以前のバージョンは 2025-11-29 以降の新しいハードウェアをサポートしていません。新しいハードウェアをご使用の場合は最新の Release 版または Beta 版をダウンロードしてください。