15 追踪器套装 - 开箱到使用
1 - 检查包裹内容

-
抽屉彩盒(⚠️ 请勿丢弃)
-
追踪器 x 15
USB 接收器 x 1 -
充电盒 x 1
电源适配器 x 1(输出12v 2a) -
收纳网袋 x 1
弹性绑带 x 15(2.5cm宽度) -
附赠品
自粘标识贴纸
卷尺
USB延长线 -
选购配件
快拆底座 x 15 (国际版为标配,大陆版为选购配件)
宽绑带 x 11(5cm宽度,不含手掌和脚,与原窄绑带自由搭配)
2 - 安装绑带

方式 B - 使用快拆底座
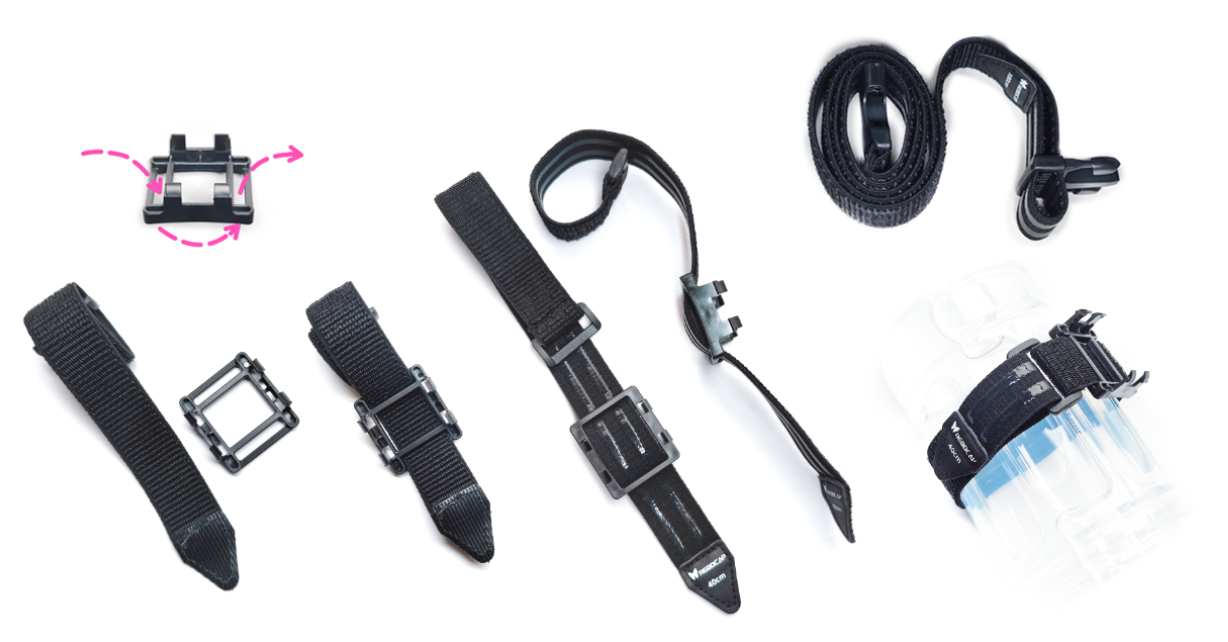
- 将快拆底座安装在绑带上,确保绑带从底座下方穿过。
-
快拆底座的安装视频
-
粘上魔术贴后,向两侧拉扯一下,使钩面完全嵌入毛面,防止脱落。

从一侧撬开能更容易地直接将追踪器从快拆底座上取下。

3 - 穿戴在身上的位置

头/大腿: 60 cm
大臂/小腿/脚: 40 cm
手掌/小臂: 25cm
请参考图片中所示的穿戴位置,
推荐 胸部/腰部追踪器放置在后背,
腿部追踪器可以放置在侧面。
保持追踪器按键朝上。
请勿将腰部追踪器放置在肚脐处以防被挤压,
腿部追踪器应避开肌肉隆起成斜坡的区域。
请勿将大腿追踪器放得太靠近膝盖。
VR模式穿戴有些差异,
但建议先按此检查所有追踪器是否正常工作。

出厂已绑定编号与位置。
只有小臂和手掌4个追踪器可以通过软件替换位置,
其他追踪器不能替换位置。
4 - 安装软件与检查固件更新
A - 安装软件
- 版本选择:
V01 - 适合磁场稳定的环境,适用于跳舞。
V02 Beta02 - 默认开关针对6追踪器套装优化,并采用全新算法可以主动判断强干扰源,甚至在弹簧床上保持朝向。
如果在VR模式使用 V01 版本,需要更改以下设置。
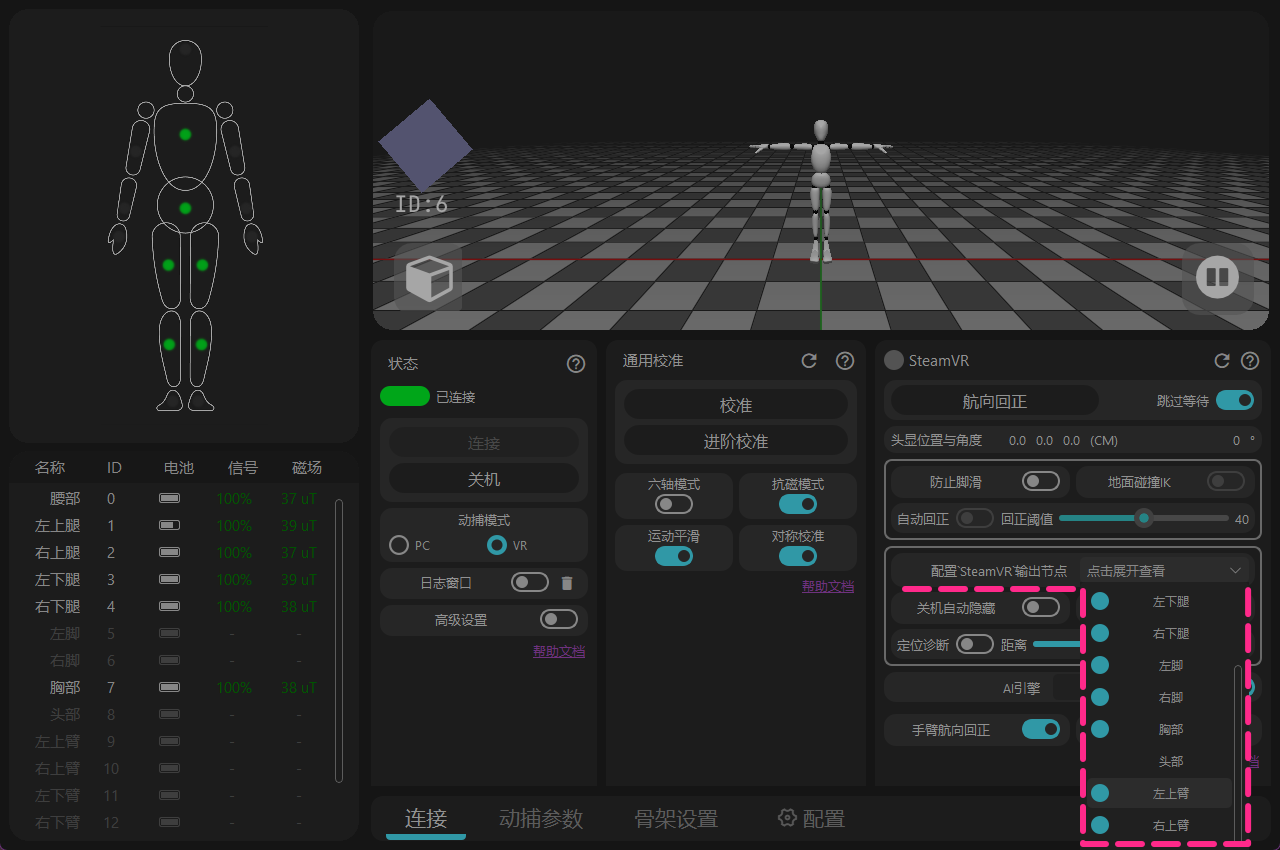
打开 [配置'SteamVR'输出节点] → 关闭 [左/右上臂]
详情
后发现该功能无法自动检查,在V02 Beta02软件中已修复。
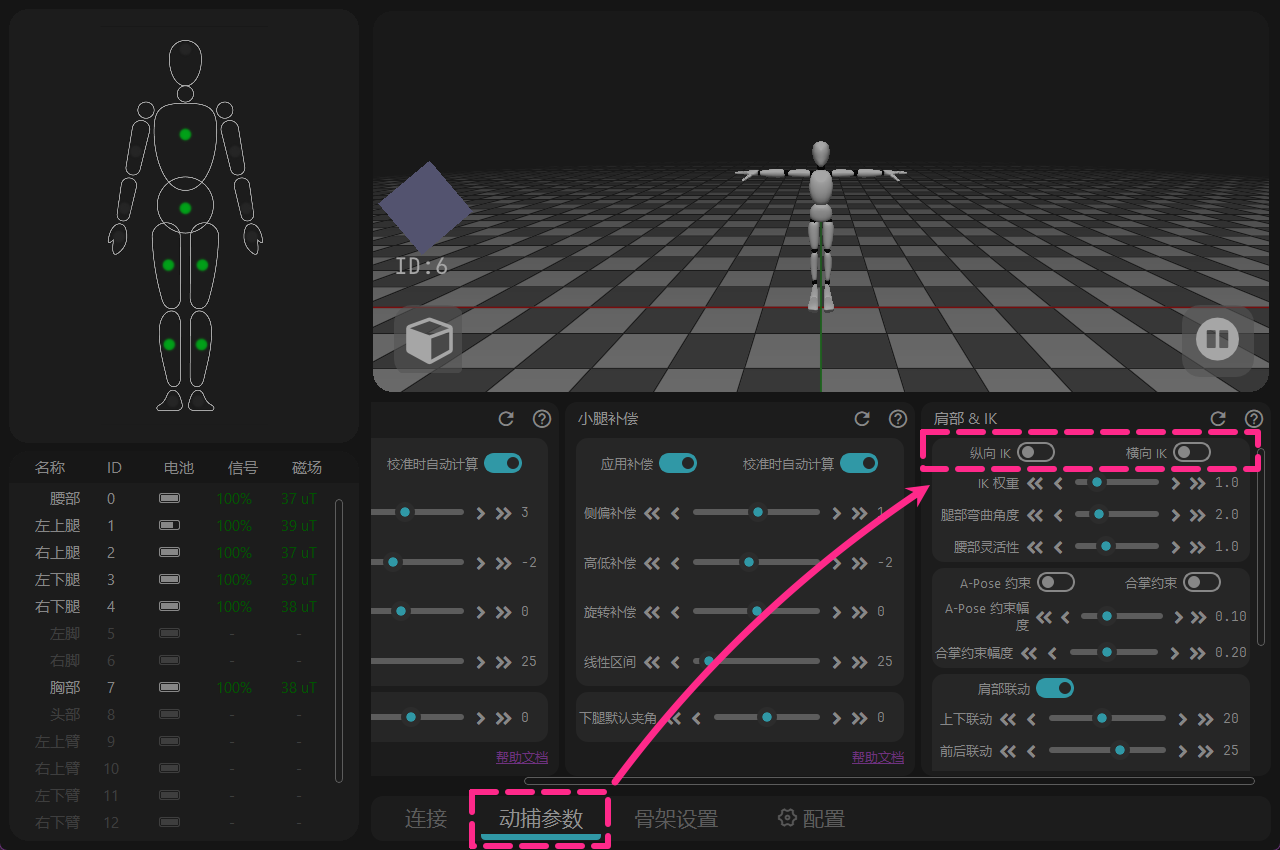
→ [运动参数] → 关闭 [纵向 IK & 横向 IK]
详情
但会意外处于全局工作状态,在V02 Beta02软件中已修复。
- 推荐安装在非系统盘(不要装在 C 盘)。
B - 连接电脑
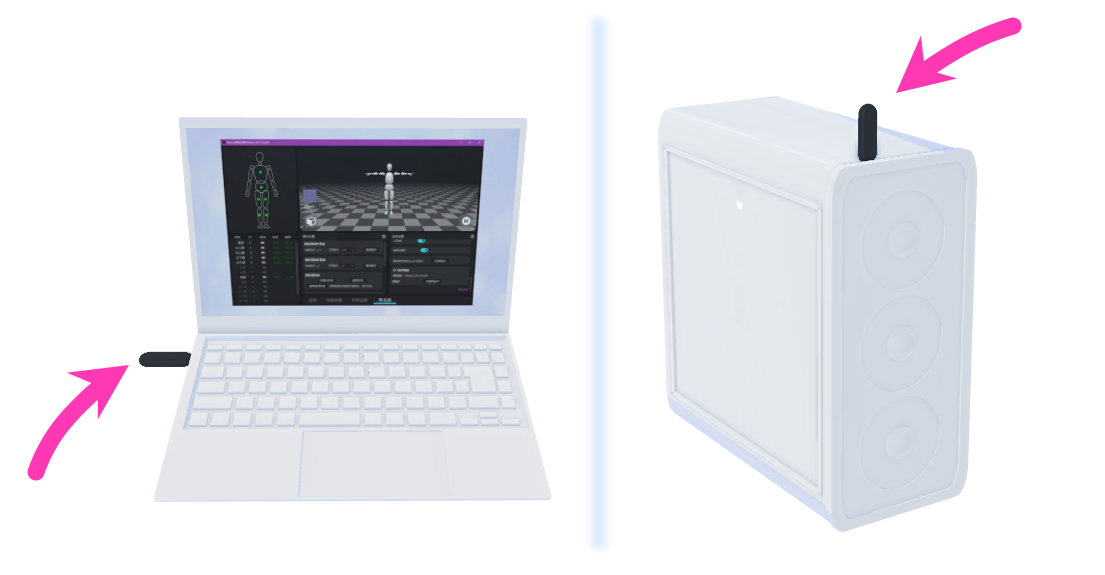
- 将 USB 接收器插入电脑,选择一个周围开阔的接口。
- 或使用附赠的USB延长线外接。(市面通用的USB3.0数据线)
- 如果追踪器信号不能维持在100%,则将接收器更换位置。
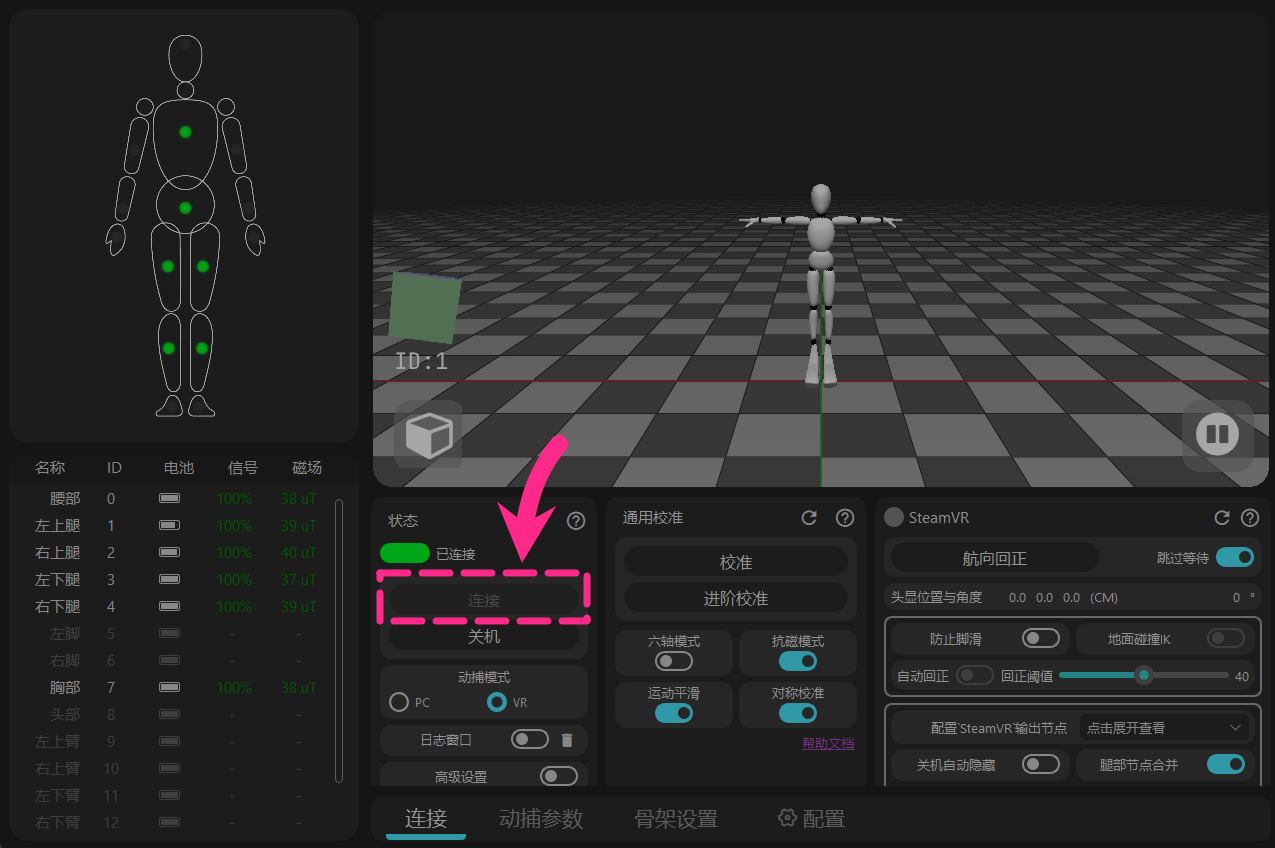
- 在软件中点击“连接”(Beta02 版本后将自动连接)。

- 按下追踪器按钮开机。
- 注意:追踪器是通过软件关机的。
C - 检查固件
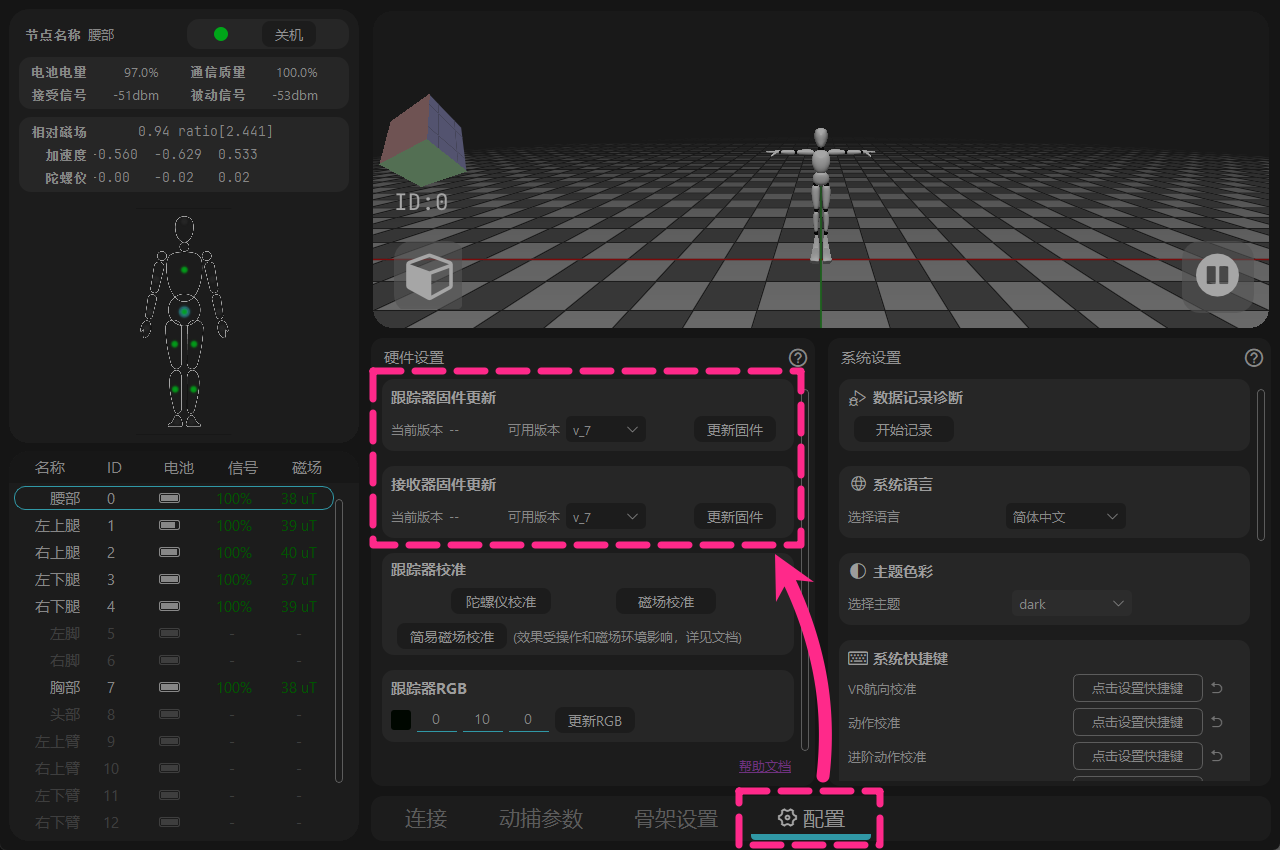
- 升级至选项中的最高可用版本,
- 该版本将随未来的软件更新而改变。
- 固件附属在软件安装包中,不是联网更新的。
查看软件对应支持的固件版本。
当切换回旧版软件时,需要相应地降级固件。
release_v01 - ◼️tracker : V6 / V7 , 📡receiver : V6 / V7
release_v02 beta02 - ◼️tracker : V15 , 📡receiver : V6 / V7
(未公开) release_v02 beta02.1 - ◼️tracker : V16 , 📡receiver : V8
-
打开日志窗口以查看每个追踪器的实际固件版本
(日志窗口位于软件中的“连接与关机”下方)。 -
追踪器是通过无线 📶 进行更新的 — 无需使用 USB 数据线。
🚫 请勿同时更新追踪器和接收器。
如果追踪器更新失败,考虑关机一半的追踪器来稳定数据上传的稳定,在日志中固件版本正确的追踪器可以保持关机。 -
如果更新失败,需要重启追踪器并再次点击更新。
🟩绿灯 – 快闪:追踪器工作正常
🟩绿灯 – 慢闪:追踪器正在等待接收器信号
🟦蓝灯:追踪器正在接收固件数据
🟨黄灯:更新失败(手动按下 🔘 按钮重启,然后重新更新)
⬜白色:更新成功(通常在 10s 后自动重启,如果无法自动重启需要手动重启) -
当 📡接收器更新完成后,断开并重新插入 USB,然后 🔄重启软件。
5 - 校正追踪器初始数据
陀螺仪校准

- 将追踪器放置在地面上(处于没有物理晃动/移动的位置)。
- 无需放回充电盒里。
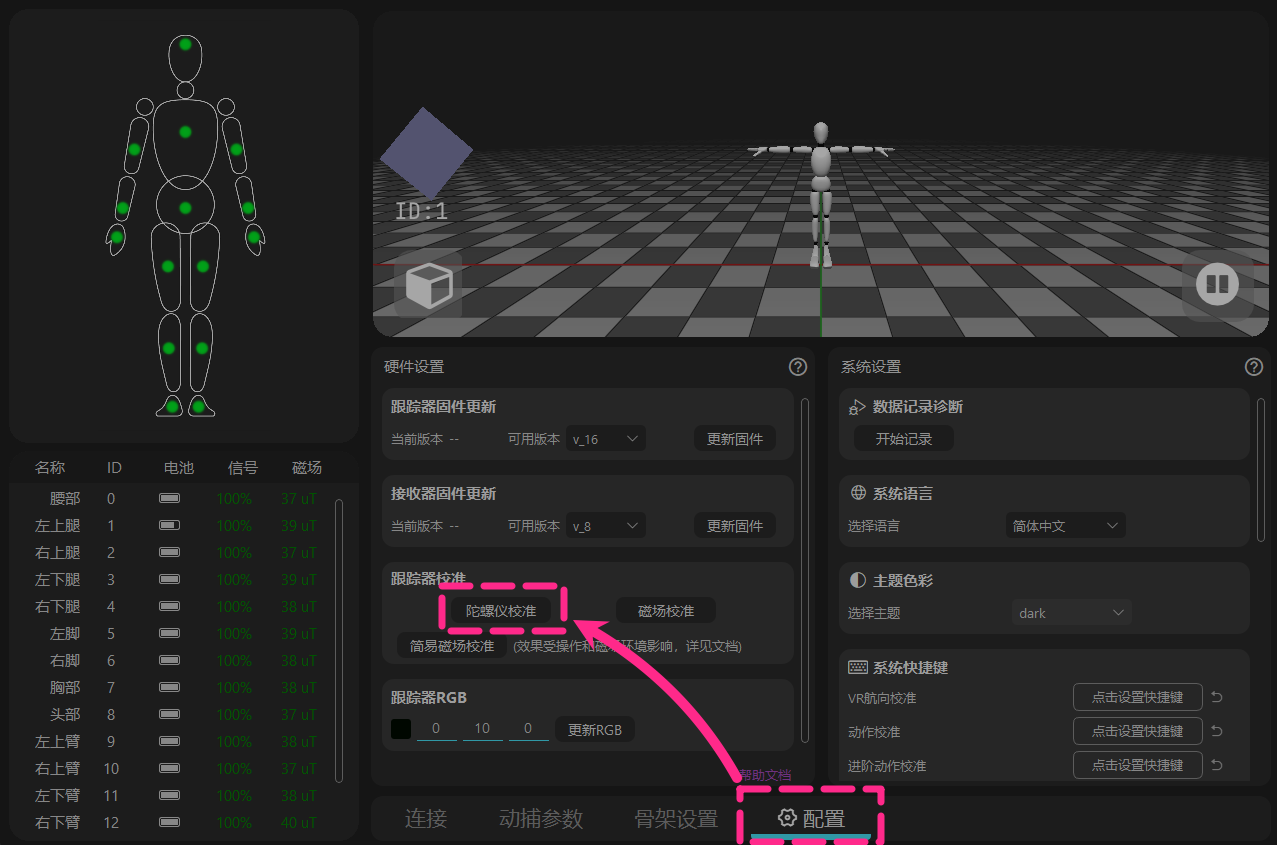
- 点击按钮,等待采集完成。
- 原理为录制几秒在现实没有任何晃动的记录。
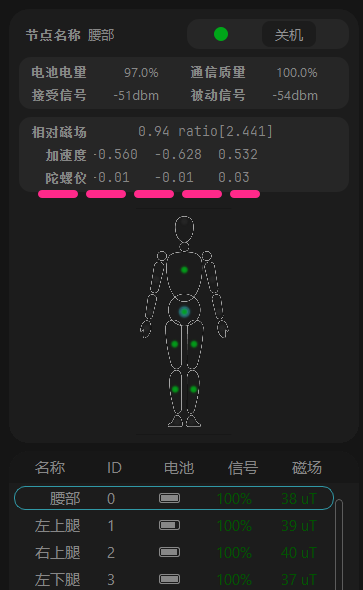
- 完成后,检查每个追踪器的陀螺仪信息。
- 通常情况下,静止时陀螺仪的输出值应在 0 至 ±0.05 之间。
磁场校准

- 追踪器反装在充电盒里,并且间隔一个空位。
- 一轮最多装入8个追踪器,分两批校准,不参与校准的追踪器要关机。

- 抱在怀里,站在游玩区域的中心,
- 或者距离电脑桌边缘一步的距离。
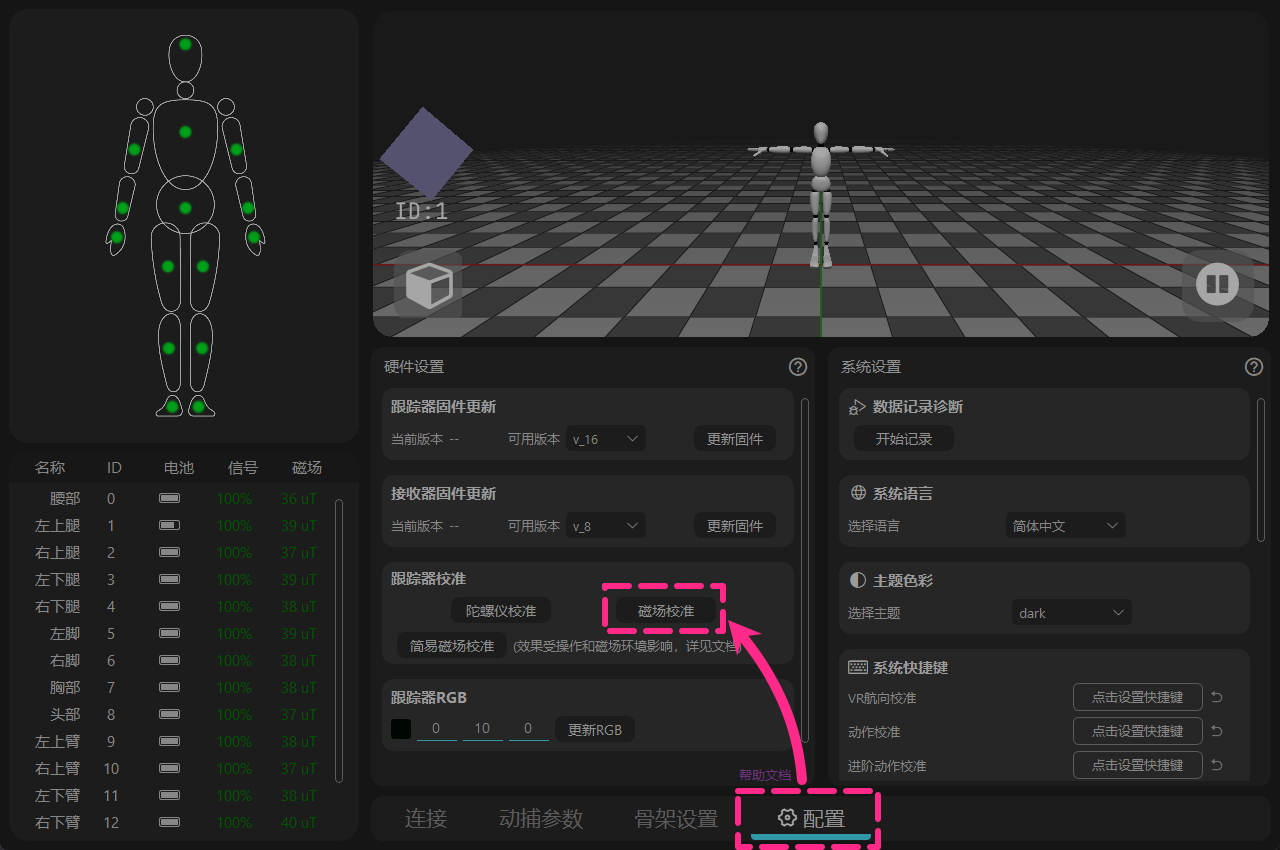
- 点击软件按钮,跟随软件显示的动画顺序,匀速旋转。
- (记录的过程为每换一面记录旋转两圈的数据)。

- 完成后,在手中随意翻转充电盒,
- 🔍检查校准后的追踪器磁场读数是否一致或相近,
- ⚠️如果磁场读数各自差异很大,那么需要再次执行磁场校准。
如果没有携带充电盒怎么办?
可以使用绑带把追踪器固定在方形水瓶或纸巾盒上,
以 2-3 个为一组。
简易磁场校准
作为一种便利的备选方案。
主要动作:
在记录期间旋转追踪器,覆盖尽可能多的方向(360° 全方位翻转)。
提示:
以“8”字形移动手腕和手臂,以便传感器能捕捉更多角度的磁场数据。
旧版本看不见此按钮?
此按钮在旧版本中默认不显示,
您需要手动创建特定的 .txt 文件使其显现。
前往 Rebocap 根文件夹(Rebocap.exe 所在目录),
新建一个 .txt 文件并重新命名为
_simple_cal_
重启软件后,该按钮即可显现。
6 - 运行追踪系统


由此再去针对动画录制、虚拟偶像、VR游戏使用。
校准完成后预览器中不会工作
重开rebocap软件。
这通常是更新接收器固件后没有重开软件导致的,
有些Windows系统会把更新后的接收器认成第二个设备。
校准姿态图鉴

- 保持适当的双脚间距,不要并拢脚也不要过度张开,与图中相近。
- 自然放松的站立,不需要绷紧肌肉。

- 水平张开手臂,
有时肌肉记忆和实际伸直手会有差异,需要视觉看一下。

- 半蹲 + 弯腰 + 低头,让追踪器通过前倾的角度获知身体的前方朝向。
- 尽量保持双腿平衡与膝盖间距,手臂平行朝前。
- 如果感觉弯腰困难、不明显,可以使用进阶校准。

- 把S Pose的弯腰+低头拆分为单独的弯腰动作来记录。
- 可以避免因 S 姿态引起的身体畸变
(常见于坐下后骨架系统向侧面倾斜)。
PC模式
软件内录制

- .rebo_anim 为软件原生数据,对于较长录制建议导出作为备份,并且可以使用【离线播放】重播。
- .bvh不能使用含有中文的文件夹路径保存。
- 直接储存的fbx为传统动画所用的骨架文件,需要在编辑工具中重映射使用,多数时候,不要开启【根动画】,避免导出文件后出错。
虚拟偶像(VTube)

- 云镜、抖音直播伴侣、MetaVance等软件做有对应功能直接使用。
- 支持使用VMC通道向Warudo这类偶像软件连接。
VR模式
连接
- 启动 SteamVR。
- (SteamVR 头显 = Rebocap 头部追踪器)。
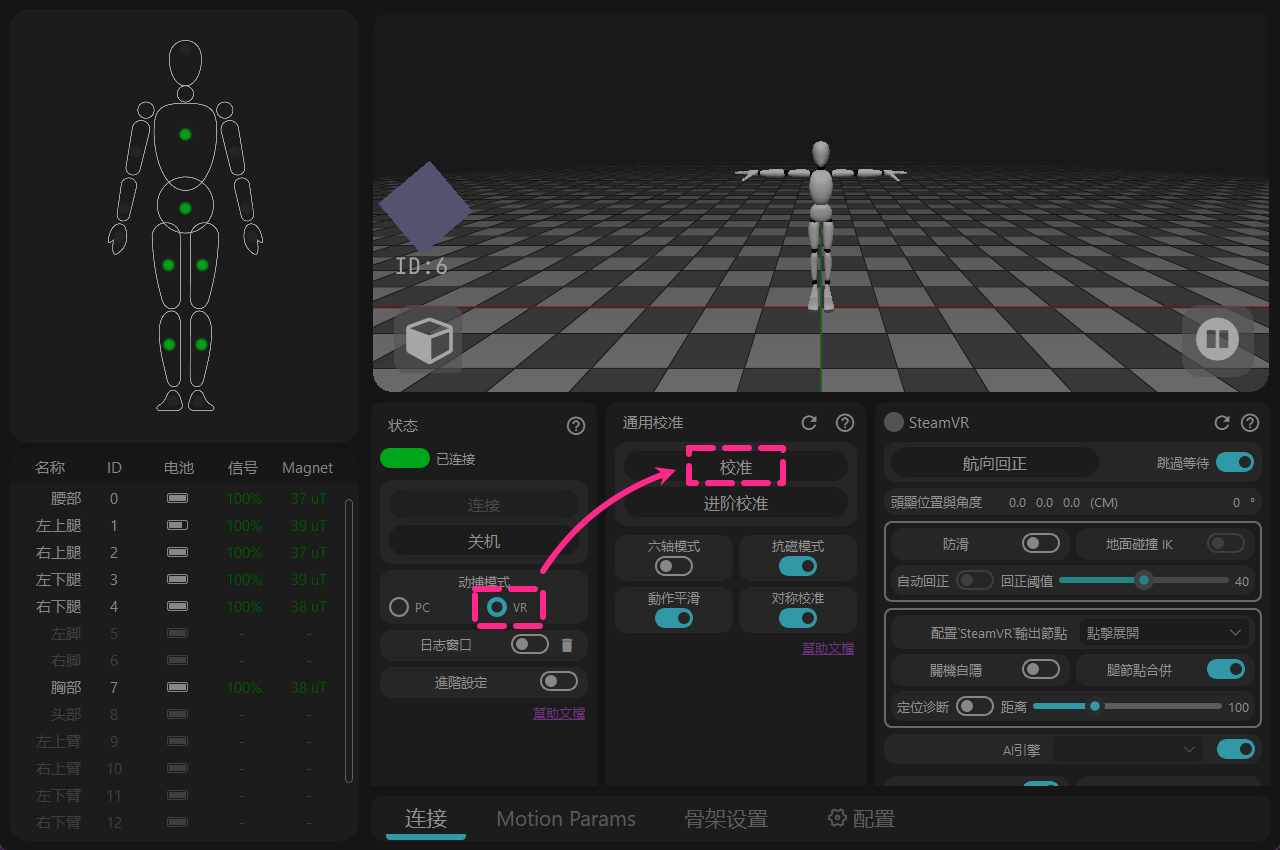
- 在 Rebocap 中选择 [VR Mode],然后点击“校准”。
- 请在 SteamVR 运行状态下进行校准,以确保成功连接。
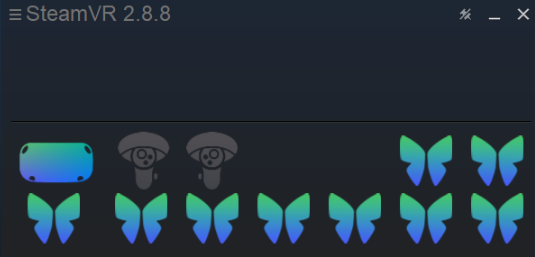
- 校准完成后,
在 SteamVR 列表中会看到刷新的蝴蝶 logo。
- 进入SteamVR只需重复该段操作
- Rebocap ID + 3 = SteamVR ID
追踪器在VR模式的使用


如果不使用脚追踪器,请保持【AI引擎】开启。
🧤 使用【替换控制器位置】或追踪手套时,可以使用至14个追踪器。
💻 使用【VR 输出】时(模拟头显坐标),可以使用至15个追踪器。
(仅技术型玩家可探索)
VR – 校准姿态图鉴

- 将手柄抬起,避免追踪器采集到手柄上的磁铁。
- 保持适当的双脚间距,不要并拢脚也不要过度张开,与图中相近。
- 自然放松的站立,不需要绷紧肌肉。

- 水平张开手臂,
有时肌肉记忆和实际伸直手会有差异,需要视觉看一下。

- 半蹲 + 弯腰 + 低头,让追踪器通过前倾的角度获知身体的前方朝向。
- 尽量保持双腿平衡与膝盖间距,手臂平行朝前。
- 如果感觉弯腰困难、不明显,可以使用进阶校准。

- 把S Pose的弯腰+低头拆分为单独的弯腰动作来记录。
- 可以避免因 S 姿态引起的身体畸变
(常见于坐下后骨架系统向侧面倾斜)。
进入游戏 (以 VRChat 为例)
- 查看 SteamVR 列表中刷新的蝴蝶 logo,
有了追踪点的信息,VRChat才会显示全身追踪的开关。
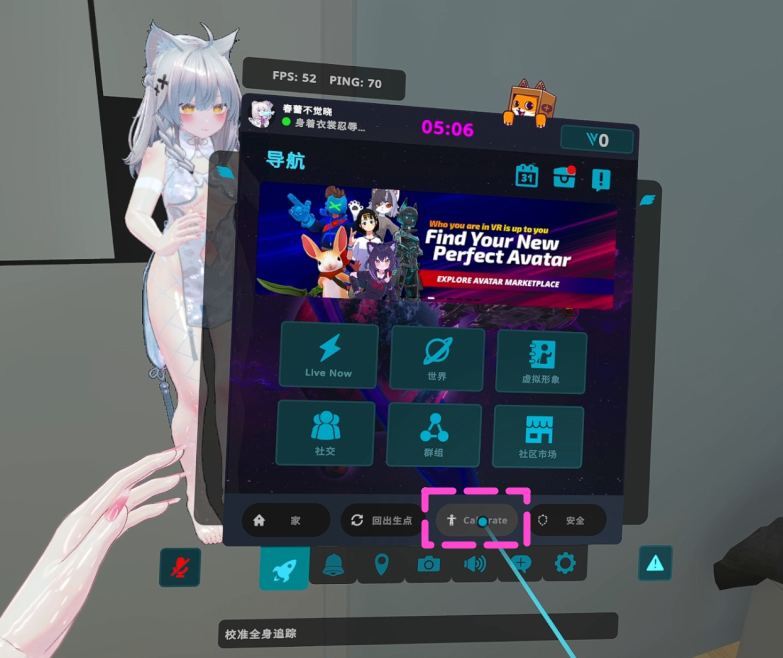
- 打开游戏内的菜单,然后点击“校准”。

- 使追踪点对称地排列在角色身体上,
但不需要追踪点完全吻合,因为每个角色的身体长短不一样。
- 双手食指按下扳机键以完成追踪点的绑定。