Компенсация бедра
-
Применить компенсацию
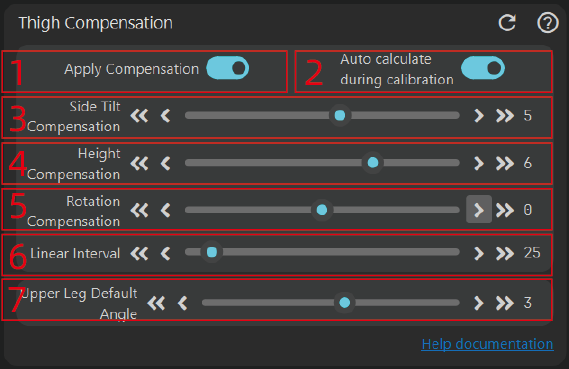
Включите функцию компенсации. Эта компенсация в основном используется для устранения деформаций, вызванных изменениями формы тела или натяжением ремешка.
-
Автоматический расчет при калибровке
Расчет на основе деформации во время S-позы. Для достижения лучших результатов рекомендуется выполнить настройку после того, как вы сели, и использовать ручную настройку. Из-за изменений в положении ношения или неравномерного усилия, вызванного трением ремешка, результаты автоматической калибровки могут каждый раз отличаться.
-
Боковая компенсация
- Эта компенсация в основном используется для устранения бокового наклона, вызванного изменениями формы тела в положении сидя или лежа. Она не компенсирует проблемы, вызванные магнитными полями. Проблемы, вызванные изменениями формы тела, обычно симметричны, и эта компенсация применяется как к левому, так и к правому бедру.
- Для ручной настройки вы можете сесть и открыть окно предварительного просмотра 3D. Не рекомендуется выполнять настройку, глядя на трекер в VR.
- Некоторые смещения могут быть вызваны магнитными полями, пожалуйста, обратитесь сюда.
Рекомендуется, чтобы пользователи нашли наилучшее положение привязки перед настройкой компенсации. Чем меньше значение компенсации, тем лучше. При тестировании положений привязки рекомендуется не носить длинные брюки и проводить тестирование с ремешком непосредственно на коже (если у некоторых людей аллергия на поверхность ремешка, можно подложить салфетку). Судя по текущим отзывам, некоторые люди получают лучшие результаты при размещении на внешней стороне ног, в то время как другие находят лучшие результаты при размещении прямо над коленями. Пожалуйста, ориентируйтесь на окончательные результаты тестирования!
Отключите компенсацию, затем полностью протестируйте наилучшее положение привязки, прежде чем включать механизм компенсации для достижения лучших результатов.
-
Компенсация высоты
- В основном используется для компенсации разницы в высоте ног в положении сидя, например, когда левая нога выше правой. Для достижения лучших результатов рекомендуется вручную настроить высоту ног после того, как вы сели, пока обе ноги не окажутся на одной высоте.
- Существуют две причины разницы в высоте ног:
- Во время калибровки A-позы углы обеих ног не совпадают (разница в длине левой и правой ноги может легко вызвать это), например, когда левое колено отодвинуто назад, а правое колено слегка выдвинуто вперед, что приводит к разнице в высоте ног.
- Значительные различия в распределении мышц между двумя ногами также могут вызвать разницу в высоте ног.
-
Компенсация вращения
- Механизм компенсации вращения аналогичен компенсации высоты, за исключением того, что компенсация высоты используется для выравнивания ног на одно и то же значение, в то время как компенсация вращения применяет одинаковый угол к обеим ногам.
- Компенсируйте после того, как сядете. Чем больше значение компенсации, тем выше будет положение бедра персонажа.
Почему требуется эта компенсация: В основном потому, что ткани человеческого тела обладают определенной текучестью и легко подвержены воздействию гравитации, особенно при ношении спереди. Относительное выравнивание между датчиком и скелетом может измениться. Например, после того, как вы сели, бедро параллельно земле, а таз и колено находятся на одной высоте. Однако, если вы внимательно посмотрите на виртуального персонажа, вы можете обнаружить, что таз виртуального персонажа ниже колена виртуального персонажа. На этом этапе вы можете настроить значение компенсации, чтобы поддерживать соответствие реальности.
-
Линейный диапазон
Логика расчета компенсации. Например, если значение компенсации равно 10, а линейный диапазон установлен на 25 градусов, то когда бедро слегка согнуто относительно A-позы, и угол изгиба составляет 12,5 градусов, заданное значение компенсации равно 5. Если угол изгиба составляет 25 градусов, заданное значение компенсации равно 10. Если угол изгиба составляет 90 градусов, значение компенсации остается 10. В большинстве случаев линейный диапазон составляет 25~45 градусов. Вы можете настроить его в соответствии со своей ситуацией.
-
Угол бедра по умолчанию
Это в основном изменяет угол между бедром реального человека и землей во время калибровки. Значение по умолчанию — вертикально вниз с углом 0. Эта функция удобна для пользователей с небольшими X-образными или O-образными ногами, или для тех, кто предпочитает более широкое расстояние между ногами во время калибровки.
Чем больше значение, тем шире будут расставлены ноги виртуального персонажа. Обратите внимание, что это отличается от боковой компенсации; эта настройка также будет действовать в положении стоя. Для голени, исходя из опыта, отрегулируйте на половину значения бедра.
Компенсация голени
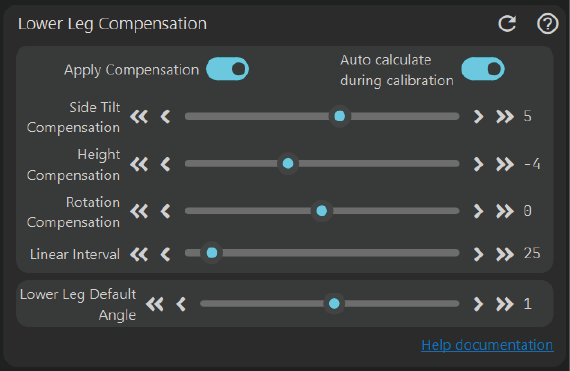
Функция такая же, как и у компенсации бедра. Для получения информации о конкретном использовании см. компенсацию бедра. Однако обратите внимание, что в положении сидя угол отклонения голени относительно A-позы очень мал, поэтому компенсация в положении сидя обычно не требуется. Вы можете проверить эффект компенсации, когда голень согнута назад или в положении лежа.
IK, Плечо и прочая компенсация
Параметры IK
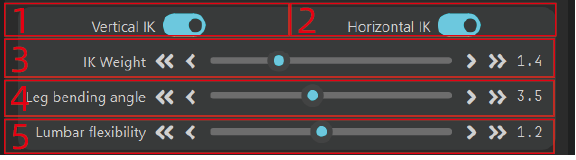
Текущая IK в основном используется для пересчета ног, повышая стабильность ног и тем самым повышая общую стабильность.
-
Вертикальный переключатель IK
При включении минимизирует вертикальное дрожание персонажа, хотя в настоящее время его нельзя полностью избежать. Будущая автономная оптимизация может решить эту проблему.
-
Горизонтальный переключатель IK
При включении, если ступни персонажа остаются неподвижными, а ноги и талия совершают угловые движения, ступни виртуального персонажа будут пытаться оставаться неподвижными одновременно. В противном случае из-за различий в скелетах только одна ступня может оставаться неподвижной, в то время как другая слегка движется.
-
Вес IK
Чем выше вес IK, тем больше сила вмешательства IK. Меньшие значения, как правило, сохраняют исходные углы, а скорость увеличения угла настройки IK будет ниже. Вы можете сравнить эффект с отключенным IK.
-
Угол изгиба ноги
Увеличение степени изгиба ноги расширяет диапазон решения IK, улучшая общую стабильность. Однако положение ног по умолчанию будет согнутым, обычно регулируется в районе 3~4.
-
Гибкость талии
Чем больше значение, тем более гибким будет движение талии, но оно может отличаться от движения в реальной жизни. Настройте соответственно.
Параметры ограничения рук
-
Ограничение A-позы
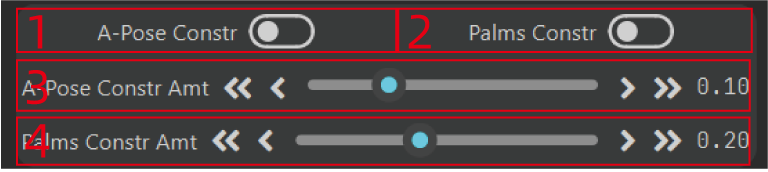
В основном используется для того, чтобы руки в A-позе не подходили слишком близко к телу. Это предназначено для стримеров, потому что у многих моделей стримеров очень узкие плечи, и если виртуальные руки точно соответствуют реальным рукам, произойдет очевидное отсечение. Вы можете отрегулировать диапазон ограничения рук в соответствии с маркером
3на изображении; чем больше значение, тем дальше руки остаются от тела. -
Ограничение хлопков
В основном используется для настройки перекрещивания рук при хлопках. Поскольку у многих виртуальных персонажей очень длинные руки, руки виртуального персонажа неизбежно будут перекрещиваться, когда реальный человек хлопает. Эта настройка помогает смягчить, хотя и не полностью устранить эту проблему. Вы можете отрегулировать значение
4в соответствии с вашей реальной ситуацией; чем больше значение, тем больше расстояние между ладонями. Это вступает в силу только тогда, когда ладони находятся в пределах ширины плеч.
Связь плеча
Компенсация связи плеча в основном используется для компенсации, когда нет точек плеча. Она автоматически компенсирует вращение плечевой кости на основе угла поворота плеча (верхней части руки), делая плечи менее жесткими. Однако конкретные действия, такие как пожимание плечами, не могут быть компенсированы.
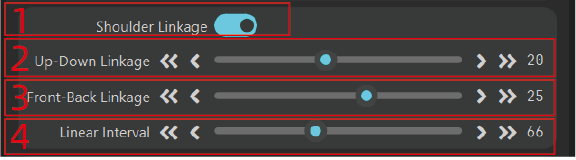
- Следует ли включить компенсацию связи плеча
- Значение компенсации связи вверх и вниз, т. е. компенсация связи при опускании и поднятии руки, с постоянным направлением компенсации
- Значение компенсации связи вперед и назад, т. е. компенсация связи при движении руки вперед и назад, с постоянным направлением компенсации
- Диапазон линейной компенсации, аналогичный диапазону линейной компенсации для бедра. Как правило, настройка диапазона компенсации плеча в пределах 70~90 градусов более целесообразна. Вы можете настроить его в соответствии со своей реальной ситуацией.
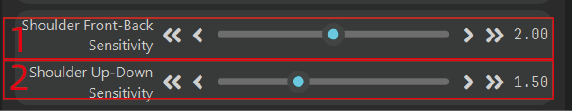
Чувствительность плеча для заменяемой детали
Этот раздел в основном используется для компенсации чувствительности при замене положения предплечья или кисти на плечо. Из-за ремешков датчик на плече часто не может полностью следовать за движением плеча, что приводит к некоторому смещению и менее выраженному отображению угла. Следовательно, чувствительность увеличивается, чтобы компенсировать различия, вызванные ремешками. Если используется облегающий костюм и датчик плеча полностью прилегает, установите чувствительность на 1,0.
Конкретная логика расчета такова: Примененное значение вращения = Обнаруженное значение вращения * Чувствительность
Прочее
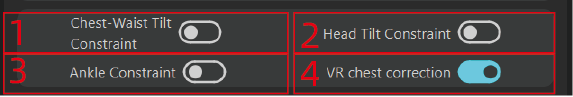
Используется для ограничения ненормальных вращений
-
Ограничение наклона груди и талии
Это в основном используется для исправления проблем наклона персонажа, вызванных смещением ремешка. Эффективно в положении стоя и корректируется автоматически. Однако, если персонаж сидит с наклоном, оно также может скорректироваться, что приведет к наклону, когда персонаж встанет прямо. Обратите внимание, что сгибание талии не считается наклоном; наклон относится к наклону в стороны от тела.
Коррекция — это постепенный процесс в реальном времени, который требует некоторого времени и происходит только в неподвижном состоянии.
-
Ограничение наклона головы
Подобно ограничению наклона груди и талии, учитывая, что голова часто естественно наклоняется, что может привести к неправильному поведению коррекции, включать это не рекомендуется.
-
Ограничение голеностопа
Это в основном ограничивает вращение лодыжки. Как правило, лодыжка имеет только одну степень свободы относительно голени, а две другие степени свободы меньше. Учитывая, что магнитное поле около пола часто бывает плохим для большинства пользователей, ограничение лодыжки включено по умолчанию, чтобы принудительно ограничить два других направления. Если магнитная среда около пола пользователя хорошая, например, на улице на земле, ограничение лодыжки можно отключить для большей свободы.
-
Коррекция груди VR
Коррекция груди отличается от ограничения наклона груди и поясницы, поскольку она применяется только в режиме
VR. Она эффективна, когда верхняя часть тела находится в вертикальном положении, лежит ровно или на животе (неэффективна при лежании на боку). Она регулирует угол рыскания, чтобы принудительно выпрямить грудь, что может привести к небольшому вращению груди. В положении стоя она регулирует самовращение, а в положении лежа — наклон влево-вправо. Рекомендуется использовать только с 6 осями или во время сна на пружинном матрасе.