허벅지 보정
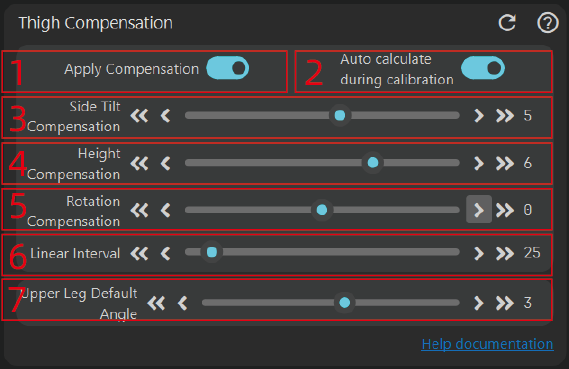
-
보정 적용
보정 기능을 활성화합니다. 이 보정은 주로 체형 변화나 스트랩 당김으로 인한 변형을 상쇄하는 데 사용됩니다.
-
캘리브레이션 (Calibration) 중 자동 계산
S-포즈 중의 변형을 기반으로 계산합니다. 더 나은 결과를 얻으려면 앉은 후에 수동으로 조정하는 것을 권장합니다. 스트랩 마찰로 인한 불균등한 힘이나 착용 위치의 변화로 인해 자동 캘리브레이션 결과가 매번 다를 수 있습니다.
-
측면 보정
- 이 보정은 주로 앉거나 누울 때 체형 변화로 인한 측면 기울어짐을 상쇄하는 데 사용됩니다. 자기장으로 인한 문제는 보정하지 않습니다. 체형 변화로 인한 문제는 일반적으로 대칭적이므로, 이 보정은 양쪽 허벅지에 모두 적용됩니다.
- 수동 조정의 경우, 앉은 상태에서 3D 미리보기 창을 열어 조정할 수 있습니다. VR에서 트래커를 보면서 조정하는 것은 권장하지 않습니다.
- 자기장으로 인해 일부 오프셋이 발생할 수 있으므로 여기를 참조하세요.
보정을 조정하기 전에 가장 적합한 바인딩 위치를 찾는 것이 좋습니다. 보정 값이 작을수록 좋습니다. 바인딩 위치를 테스트할 때는 긴 바지를 입지 말고 스트랩을 피부에 직접 닿게 하여 테스트하는 것을 권장합니다 (스트랩 표면에 알레르기가 있는 경우 휴지를 덧댈 수 있습니다). 현재 피드백에 따르면 허벅지 바깥쪽에 위치할 때 더 나은 결과를 얻는 사람도 있고, 무릎 바로 위에 위치할 때 더 나은 결과를 얻는 사람도 있습니다. 최종 테스트 결과를 참조하세요!
보정을 끄고 최적의 바인딩 위치를 완전히 테스트한 후 보정 메커니즘을 활성화하면 더 나은 결과를 얻을 수 있습니다.
-
높이 보정
- 주로 왼쪽 다리가 오른쪽 다리보다 높은 경우 등 앉을 때의 다리 높이 차이를 보정하는 데 사용됩니다. 더 나은 결과를 얻으려면 두 발이 같은 높이가 될 때까지 앉은 후 수동으로 조정하는 것이 좋습니다.
- 다리 높이 차이가 발생하는 두 가지 이유는 다음과 같습니다:
- A-포즈 캘리브레이션 시 두 다리의 각도가 일치하지 않을 때 (좌우 다리 길이의 차이로 인해 쉽게 발생할 수 있음), 예를 들어 왼쪽 무릎이 뒤로 밀리고 오른쪽 무릎이 약간 앞으로 나와 다리 높이 차이가 발생할 수 있습니다.
- 두 다리의 근육 분포 차이도 다리 높이 차이를 유발할 수 있습니다.
-
회전 보정
- 회전 보정의 메커니즘은 높이 보정과 유사하지만, 높이 보정이 양 다리를 같은 값으로 맞추는 데 사용되는 반면 회전 보정은 두 다리에 같은 각도를 적용합니다.
- 앉은 후 보정합니다. 보정 값이 클수록 캐릭터의 엉덩이 위치가 높아집니다.
이 보정이 필요한 이유: 인체 조직은 어느 정도의 유동성을 가지며 특히 앞쪽에 착용할 때 중력의 영향을 쉽게 받습니다. 센서와 골격의 상대적인 정렬이 변경될 수 있습니다. 예를 들어, 앉은 후에 허벅지는 지면과 평행하고 엉덩이와 무릎은 같은 높이에 있습니다. 그러나 가상 캐릭터를 자세히 관찰하면 가상 캐릭터의 엉덩이가 가상 캐릭터의 무릎보다 낮은 것을 발견할 수 있습니다. 이 시점에서 보정 값을 조정하여 현실과의 일관성을 유지할 수 있습니다.
-
선형 범위
보정을 계산하는 논리입니다. 예를 들어 보정 값이 10이고 선형 범위가 25도로 설정된 경우, 허벅지가 A-포즈에 비해 약간 구부러지고 구부러진 각도가 12.5도일 때 적용되는 보정 값은 5입니다. 구부러진 각도가 25도이면 보정 값은 10이 됩니다. 구부러진 각도가 90도여도 보정 값은 10으로 유지됩니다. 대부분의 경우 선형 범위는 25~45도입니다. 상황에 맞게 조정할 수 있습니다.
-
허벅지 기본 각도
이 기능은 캘리브레이션 중 실제 사람의 허벅지와 지면 사이의 각도를 주로 수정합니다. 기본값은 각도가 0인 수직 아래 방향입니다. 이 기능은 X자형 또는 O자형 다리가 약간 있거나 캘리브레이션 시 더 넓은 다리 간격을 선호하는 사용자에게 편리합니다.
값이 클수록 가상 캐릭터의 다리가 더 벌어집니다. 이는 측면 보정과 다르며, 이 조정은 서 있을 때도 적용됩니다. 종아리의 경우 경험상 허벅지 값의 절반으로 조정합니다.
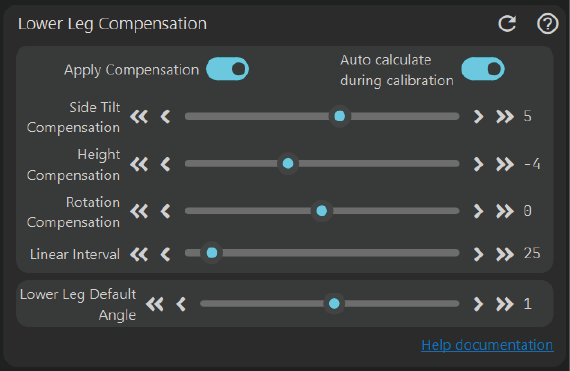
종아리 보정
기능은 허벅지 보정과 같습니다. 구체적인 사용법은 허벅지 보정을 참조하세요. 단, 앉을 때 종아리의 A-포즈 대비 편차 각도는 매우 작기 때문에 앉을 때는 일반적으로 보정이 필요하지 않습니다. 종아리가 뒤로 구부러지거나 누울 때의 보정 효과를 확인할 수 있습니다.
IK, 어깨 및 기타 보정
IK 매개변수
현재 IK는 주로 다리를 다시 계산하여 다리의 안정성을 높이고 전반적인 안정성을 높이는 데 사용됩니다.
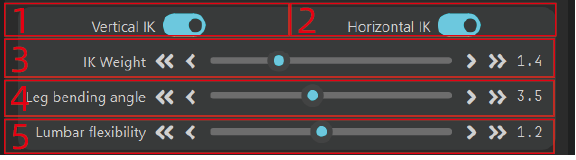
-
수직 IK 스위치
활성화되면 캐릭터의 수직 흔들림을 최소화하지만 현재 완전히 피할 수는 없습니다. 향후 오프라인 최적화에서 이 문제를 해결할 수 있습니다.
-
수평 IK 스위치
활성화되면 캐릭터의 발이 정지해 있고 다리와 허리에 각도 움직임이 있는 경우 가상 캐릭터의 발이 동시에 가만히 있으려고 시도합니다. 그렇지 않으면 다른 골격으로 인해 한 발은 가만히 있고 다른 발은 약간 움직일 수 있습니다.
-
IK 가중치
IK 가중치가 높을수록 IK 개입 강도가 커집니다. 값이 낮을수록 원래 각도를 유지하는 경향이 있으며 IK 조정 각도 증분 속도가 느려집니다. IK를 껐을 때의 효과와 비교해 볼 수 있습니다.
-
다리 구부림 각도
다리 구부림 정도를 높이면 IK 해석 범위가 넓어져 전체 안정성이 향상됩니다. 그러나 기본 다리 위치가 구부러지며 보통 3~4 정도로 조정됩니다.
-
허리 유연성
값이 클수록 허리 움직임이 유연해지지만 실생활의 움직임과는 다를 수 있습니다. 적절하게 조정하세요.
팔 제약 매개변수
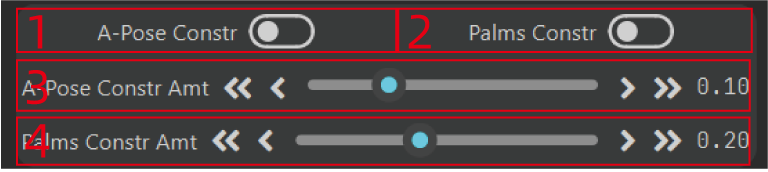
-
A-포즈 제약
주로 A-포즈의 팔이 몸에 너무 가까워지는 것을 방지하는 데 사용됩니다. 많은 스트리머 모델의 어깨가 매우 좁기 때문에, 가상 팔과 실제 팔이 정확히 일치할 경우 명확한 클리핑이 발생하기 때문입니다. 이미지의 마커
3에 따라 팔 제약 범위를 조정할 수 있습니다. 값이 클수록 팔이 몸에서 멀어집니다. -
박수 제약
주로 박수 칠 때 손이 교차하는 것을 조정하는 데 사용됩니다. 많은 가상 캐릭터의 팔이 매우 길기 때문에 실제 사람이 박수를 치면 가상 캐릭터의 손이 불가피하게 교차하게 됩니다. 이 설정은 이 문제를 완전히 제거하지는 못하지만 완화하는 데 도움이 됩니다. 실제 상황에 맞게
4의 값을 조정할 수 있으며, 값이 클수록 손바닥 사이의 거리가 커집니다. 손바닥이 어깨 너비 범위 내에 있을 때만 효과가 있습니다.
어깨 연동
어깨 연동 보정은 주로 어깨 점이 없을 때의 보정에 사용됩니다. 위팔의 회전 각도에 따라 어깨 뼈의 회전을 자동으로 보정하여 어깨가 덜 뻣뻣해 보이게 합니다. 단, 어깨 으쓱임과 같은 특정 동작은 보정할 수 없습니다.
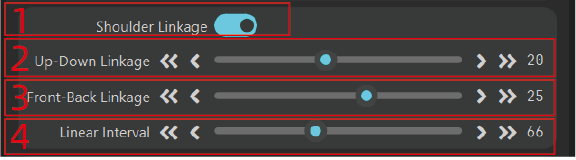
- 어깨 연동 보정 활성화 여부
- 상하 연동 보정 값, 즉 팔을 내리고 올릴 때의 연동 보정으로, 보정 방향이 일치합니다.
- 전후 연동 보정 값, 즉 팔을 앞뒤로 움직일 때의 연동 보정으로, 보정 방향이 일치합니다.
- 선형 보정 범위, 허벅지의 선형 보정 범위와 유사합니다. 일반적으로 어깨 보정 범위를 70~90도로 설정하는 것이 더 적절합니다. 실제 상황에 맞게 조정할 수 있습니다.
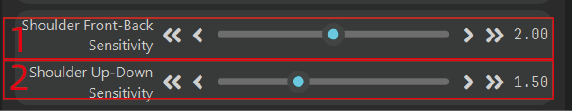
부품 교체 어깨 민감도
이 섹션은 팔뚝이나 손 위치를 어깨로 교체할 때의 민감도 보정을 위해 주로 사용됩니다. 스트랩으로 인해 어깨의 센서가 어깨의 움직임을 완전히 따라가지 못하는 경우가 많아 위치가 이동하고 각도 표현이 덜 뚜렷해집니다. 따라서 스트랩으로 인해 발생하는 차이를 보정하기 위해 민감도를 높입니다. 타이트한 슈트를 입고 어깨 센서가 완전히 부착된 경우 민감도를 1.0으로 설정하세요.
구체적인 계산 로직은 다음과 같습니다: 적용된 회전 값 = 감지된 회전 값 * 민감도
기타
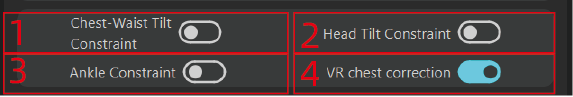
비정상적인 회전을 제한하는 데 사용됩니다.
-
가슴 및 허리 기울기 제약
이 기능은 주로 스트랩 오정렬로 인해 발생하는 캐릭터 기울어짐 문제를 교정하는 데 사용됩니다. 서 있을 때 효과적이며 자동으로 교정됩니다. 그러나 캐릭터가 앉아 있을 때 기울어져 있다면, 이 또한 교정되어 캐릭터가 곧게 설 때 기울어지는 현상이 발생할 수 있습니다. 허리를 굽히는 것은 기울어짐으로 간주되지 않으며, 기울어짐은 몸의 측면으로 기우는 것을 의미합니다.
교정은 약간의 시간이 필요한 실시간 점진적 과정이며, 정지 상태일 때만 발생합니다.
-
머리 기울기 제약
가슴 및 허리 기울기 제약과 유사하게, 머리가 자연스럽게 기울어지는 경우가 많아 잘못된 교정 동작을 유발할 수 있으므로 이를 활성화하는 것은 권장하지 않습니다.
-
발목 제약
이는 주로 발목의 회전을 제한합니다. 일반적으로 발목은 종아리에 대해 1자유도를 가지며, 다른 2자유도는 더 작습니다. 대부분의 사용자의 바닥 근처 자기장 조건이 좋지 않은 점을 고려하여 기본적으로 발목 제약이 활성화되어 다른 두 방향을 강제로 제한합니다. 야외의 평지와 같이 사용자 바닥 근처의 자기장 환경이 좋은 경우 발목 제약을 비활성화하여 더 자유롭게 움직일 수 있습니다.
-
VR 가슴 교정
가슴 교정은 가슴 및 요추 기울기 제약과 다르며
VR모드에서만 적용됩니다. 상체가 똑바로 서 있거나 반듯이 눕거나 엎드려 있을 때(옆으로 누울 때는 효과 없음) 효과가 있습니다. 가슴을 곧게 펴도록 요각(yaw angle)을 조정하며 이로 인해 약간의 가슴 회전이 발생할 수 있습니다. 서 있을 때는 자체 회전을 조정하고 누울 때는 좌우 기울기를 조정합니다. 6축을 사용하거나 스프링 매트리스에서 수면을 취할 때만 사용하는 것을 권장합니다.